

1. 서 론
2. 레벨2 자율주행시스템의 사고 예방 효과
3. 자율주행시스템 해제시 운전자 경고 법제도 분석
3.1. 국내 법제도 분석
3.2. 국제 법제도 분석
4. 자율주행시스템 해제시 운전자 반응 분석
4.1. 경고 모달리티에 따른 운전자 반응시간
4.2. 운전자 상태와 비운전 활동의 영향
5. 의도하지 않은 레벨2 자율주행시스템 해제 경고 방법 실험 결과
6. 의도하지 않은 레벨2 자율주행시스템 해제시 운전자 경고 법제도 강화 방안
6.1. UN Regulation No.171(DCAS)의 국내 수용
6.2. 다중모달 경고 전략의 의무화
6.3. 운전자 교육 의무화
7. 결 론
1. 서 론
SAE International은 J3016 표준을 통해 자율주행시스템을 레벨0부터 레벨5까지 6단계로 분류하고 있다.(1) 이 중 레벨2는 “부분 자동화(Partial Driving Automation)”에 해당하며, 시스템이 조향과 가감속을 동시에 수행하되 운전자가 항시 주행 환경을 감시하고 필요시 즉각 개입해야 하는 단계로 정의된다.
현재 국내외에서 양산되는 차량의 대부분은 레벨2 자율주행시스템에 해당하며, 테슬라 오토파일럿(Autopilot), 현대자동차 HDA2(Highway Driving Assist 2), GM 슈퍼크루즈(Super Cruise) 등이 대표적이다.
현재 자율주행기술이 레벨3 수준으로 발전했지만, 대다수의 제작사가 레벨2 자율주행시스템에서 레벨3 자율주행시스템으로 전환하기 가장 어려운 이유는 사고 발생시 책임주체가 운전자에서 제작사로 이양되기 때문이다. 그러므로, 당분간은 레벨2+ 등의 별칭으로 레벨2 자율주행시스템이 지속될 것으로 예상된다.
레벨3 이상의 자율주행시스템에서는 운행설계범위(Operational Design Domain, ODD)를 벗어나거나 한계 상황에 직면할 경우, 운전자에게 제어권 전환을 요구하는 전환 요청이라는 명확한 절차가 법적으로 규정되어 있다.(2) 그러나, 레벨2 자율주행시스템에서는 이러한 제어권 전환 개념 자체가 부재하다. 레벨2 자율주행시스템이 센서 오인식, 차선 표시 불명확, 악천후, 도로 공사 등의 사유로 작동 한계에 도달하면, ADAS 작동등 Off 또는 제한적인 경고와 동시에 레벨2 자율주행시스템이 즉시 해제되어 운전자가 해제 상황을 명확하게 인지하기 어려운 상황에서 수동 제어가 이양된다.
이러한 운전자가 의도하지 않은 자율주행시스템 해제 상황은 운전자와 차량에게 심각한 위험을 초래한다. 이는 시스템 해제와 동시에 조향과 가감속 제어가 예고 없이 운전자에게 이양되는데, 운전자가 해제 사실을 인지하지 못하는 경우 차량 제어의 공백이 발생하고, 시스템에 대한 과신이나 주의 분산으로 상황인식과 제어권 인수가 지연되면 차로 이탈, 전방 충돌 등의 사고로 직결될 수 있기 때문이다. 미국 도로교통안전국(National Highway Traffic Safety Administration, NHTSA)은 2024년 4월 테슬라 오토파일럿 관련 조사(EA22002)를 종결하면서, 검토한 956건의 사고 중 467건이 조사 대상에 해당하며 이 중 13건의 사망 사고가 포함되어 있다고 밝혔다. 특히 467건 중 111건은 운전자의 조작 입력으로 인해 오토스티어(Autosteer)가 의도치 않게 해제된 이후 발생한 차로 이탈 사고였다.(3) 또한 NHTSA의 레벨2 자율주행시스템 사고 보고 의무화(Standing General Order) 데이터에 따르면, 다수의 사고가 시스템 해제 전후 구간에서 발생하고 있어 해제 시점의 운전자 경고 방식의 적절성이 핵심 안전 요소임을 시사한다.(4)
한편, 국내에서는 신차를 중심으로 레벨2 자율주행시스템 탑재가 보편화되고 있으나, 레벨2 자율주행모드 해제 시 운전자 경고에 관한 별도의 법적 기준이 존재하지 않는다. 자동차 및 자동차부품의 성능과 기준에 관한 규칙에서는 레벨3 이상의 자율주행시스템에 대한 제어권 전환 경고 요건을 규정하고 있으나, 레벨2 자율주행시스템에 대해서는 개별 기능(차로유지보조, 어댑티브 크루즈 컨트롤 등)의 작동 조건만을 명시할 뿐 해제 시 경고 성능 기준은 부재한 실정이다.(5)
본 연구의 목적은 레벨2 자율주행시스템 장착 차량에서 운전자가 의도하지 않은 자율주행모드 해제 시 운전자에게 효과적으로 위험을 인지시키는 경고 시스템의 강화 방안과 이를 뒷받침할 법제도 개선 방안을 제시하는 것이다. 이를 위해 첫째, 자율주행시스템의 사고 예방 효과를 검토하고, 둘째, 국내외 법제도에서 자율주행시스템 해제 시 운전자 경고에 관한 규정을 레벨별로 비교 분석하며, 셋째, 차량 내 경고 시스템(HMI)의 기술적 효과성에 관한 선행 연구를 고찰하고, 넷째, 국내에서 운행 중인 레벨2 자율주행시스템 장착차량의 시스템 해제시 운전자 경고에 대한 실차실험결과를 분석하고, 다섯째, 이를 종합하여 레벨2 자율주행시스템 해제 시 운전자 경고 강화에 대한 법제도 개선방안을 도출하였다.
2. 레벨2 자율주행시스템의 사고 예방 효과
레벨2 자율주행시스템의 사고 예방 효과는 대규모 실증을 통해 입증되었다. 미국자동차협회(American Automobile Association, AAA) 재단의 연구에 따르면, 전방충돌경고(Forward Collision Warning, FCW), 자동긴급제동(Automatic Emergency Braking, AEB), 차선이탈경고(Lane Departure Warning, LDW), 사각지대경고(Blind Spot Warning, BSW) 등 주요 첨단 운전자 보조 시스템(Advanced Driver Assistance Systems, ADAS) 기술이 완전히 보급될 경우, 2021년부터 2050년까지 미국에서 약 249,400건의 교통사고 사망과 약 1,414만 건의 비치명적 부상을 감소시킬 수 있는 것으로 추정하였다. 이는 해당 기간 전체 부상 사고의 16%, 사망 사고의 22%에 해당하는 수치이다.(6) 유럽에서도 레벨2 자율주행시스템의 사고 감소 효과가 보고되고 있다. Aleksa 등은 오스트리아의 사고 데이터를 기반으로 레벨2 자율주행시스템이 2040년까지 약 8,700건의 사고와 70건의 사망을 감소시킬 수 있으며, 지능형 속도 지원(Intelligent Speed Assistance, ISA) 시스템은 전체 사고를 8% 추가로 감소시킬 수 있다고 분석하였다.(7) 영국에서도 레벨2 자율주행시스템의 완전 보급 시 연간 도로 사고 빈도가 23.8% 감소(약 18,925건)할 것으로 추정되었다.(8)
MITRE Corporation은 미국 16개 주의 경찰 보고 사고 데이터와 약 9,800만 대의 차량 장착 정보를 결합하여, AEB가 장착된 차량은 미장착 차량 대비 전방추돌사고가 약 49% 감소하였다고 보고하였으며, 이러한 감소 효과는 2015~2017년형 약 46%에서 2021~2023년형 약 52%로 지속적으로 향상되고 있는 것으로 나타났다.(9) 이 연구결과를 바탕으로 NHTSA는 2024년 5월 AEB를 2029년까지 모든 승용차 및 경트럭에 의무 장착하도록 하는 최종 규칙(Final Rule)을 발표하였다.(10)
이처럼 레벨2 자율주행시스템의 사고 예방 효과는 입증되어 있으나, 이러한 사고 예방 효과는 시스템이 정상적으로 작동하는 상태를 전제로 한다. 레벨2 자율주행시스템이 운전자가 의도하지 않은 상황에서 해제되는 경우, 운전자의 상황인식 부족과 제어권 인수 지연으로 인해 사고 위험이 급격히 상승한다. Shirani 등은 레벨2 자율주행시스템 해제 시 다양한 산만 조건의 운전자 반응을 평가하였다. 60명의 운전자를 대상으로 한 시뮬레이터 실험에서, 운전자가 모르게 레벨2 자율주행시스템을 해제하였을 때, 청각적 산만 조건에서의 반응시간이 시각적 산만 또는 무산만 조건 대비 유의하게 짧았다.(11) 이는 산만 유형에 따라 해제 인지 반응시간이 크게 달라짐을 보여주며, 시각 경로가 산만 상태로 점유되어 있는 경우에도 청각 등 다른 감각 경로를 통해 경고를 전달할 수 있도록 다중모달 경고 체계를 구축하는 것이 사고 예방에 효과적일 수 있음을 시사한다.
그리고, 레벨2 자율주행시스템 사용에 따른 운전자 행동 변화도 중요한 고려 요소이다. 운전자 보조 시스템을 사용하는 운전자는 수동 운전 시보다 산만 운전(distracted driving) 경향이 약 2배 증가하는 것으로 보고되었다.(12) 이는 레벨2 자율주행시스템이 운전자의 주의력을 보조하는 동시에, 역설적으로 운전자의 비운전 관련 활동 참여를 증가시키는 자동화 역설 현상으로 설명할 수 있다. 따라서 레벨2 자율주행시스템의 사고 예방 효과를 극대화하기 위해서는 해제 시 즉각적이고 효과적인 경고를 통해 운전자의 빠른 상황인식을 유도하는 것이 필수적이다.
3. 자율주행시스템 해제시 운전자 경고 법제도 분석
3.1. 국내 법제도 분석
3.1.1. 레벨3 이상 자율주행시스템(제어권 전환)
국내의 자율주행자동차 관련 법체계는 자동차관리법, 자율주행자동차 상용화 촉진 및 지원에 관한 법률(이하 ‘자율주행차법’), 도로교통법, 그리고 자동차 및 자동차부품의 성능과 기준에 관한 규칙(이하 ‘안전기준 규칙’)을 중심으로 구성되어 있다. 레벨3 이상의 자율주행시스템에 대해서는 자율주행차법 제정과 함께 비교적 체계적인 규율 체계가 마련되었다.
안전기준 규칙은 레벨3 자율주행시스템이 운전자에게 제어권 전환 요구시 운전자 경고에 관한 구체적 요건을 규정하고 있다. 시스템이 운행설계범위(ODD)를 이탈하거나 고장 상황이 발생하는 경우, 최소 10초 전에 운전자에게 시각적·청각적 경고를 제공하여야 하며, 운전자 모니터링 시스템(Driver Monitoring System, DMS)을 통해 운전자의 전방 주시 여부 및 핸들 파지 상태를 상시 감시하여야 한다. 그리고, 운전자가 경고에 응하지 않는 경우에는 최소위험기동(Minimal Risk Maneuver, MRM)으로 자동 전환, 즉 차량의 안전한 정차를 위한 비상 기동이 의무화되어 있다. 이러한 규정은 2021년 UN Regulation No. 157(Automated Lane Keeping Systems, ALKS)을 국내 법규에 수용한 것으로, 전환 요구 시점부터 최소 위험상태 도달까지의 전 과정에 걸쳐 경고 체계가 단계적으로 설계되도록 하고 있다. 구체적으로, 1단계 경고(시·청각)에 운전자 미반응 시 2단계 경고(강화된 경고음 및 촉각 피드백)가 추가되며, 이후에도 미반응 시 차량이 자율적으로 감속·정차하는 3단계 절차가 명시되어 있다.(2,5)
3.1.2. 레벨2 시스템
반면, 레벨2 자율주행시스템에 대한 국내 법제도는 개별 기능 단위의 안전기준에 머물러 있다. 안전기준 규칙은 차로유지보조장치(Lane Keeping Assist System, LKAS), 비상자동제동장치(AEB), 차로이탈경고장치(LDW) 등 개별 레벨2 자율주행시스템 기능에 대해 작동 조건과 성능 요건을 규정하고 있으나, 이들 기능이 복합적으로 작동하는 레벨2 자율주행시스템 전체에 대한 통합적 경고 기준은 존재하지 않는다.(5)
특히 문제가 되는 것은, 운전자가 의도하지 않은 레벨2 자율주행시스템이 해제되는 상황에서 운전자에게 어떤 방식으로, 어떤 강도로 경고를 제공하여야 하는지에 대한 법적 기준이 전무하다는 점이다. 현행 규정에서 차로유지보조장치의 경우 시스템 해제 시 시각적 경고를 제공하도록 규정하고 있으나, 이는 단일 모달리티(시각)의 최소 수준 경고에 그치며, 운전자의 산만 상태나 졸음 상태를 고려한 다중모달 경고 등에 대한 요건은 포함되어 있지 않다.
레벨2 자율주행시스템은 운전자가 사고발생시 책임을 부담하는 구조이고, 실제 도로에서 빈번하게 시스템 해제가 발생하는 레벨2 자율주행시스템에 대해서는 운전자 인지공학적 측면을 고려한 안전기준 마련이 필요하다.
3.2. 국제 법제도 분석
3.2.1. 레벨3 이상 시스템(제어권 전환)
국제적으로 레벨3 이상 자율주행시스템에 대한 경고 규정은 UN Regulation No. 157을 중심으로 체계화되어 있다. 이 규정은 2021년 1월 발효되어, 고속도로 환경에서 최대 60 km/h(이후 130 km/h로 확대) 이하에서 작동하는 자동차로유지시스템에 적용된다. 그리고, 제어권 전환 요구 시 최소 10초 전 운전자에게 시·청각 경고를 제공하고, 운전자 미반응 시 최소위험기동(MRM)으로 전환하도록 의무화하고 있다.(2) 일본은 혼다 레전드(Honda Legend)에 세계 최초로 레벨3 자율주행시스템 인증을 부여(2021년 3월)한 데 이어, 메르세데스-벤츠도 독일에서 Drive Pilot 시스템으로 레벨3 자율주행시스템 인증을 취득하여 상용화를 개시하였다. 이들 차량에는 모두 UN Regulation No. 157에 따른 단계적 경고 체계와 MRM 전환 기능이 탑재되어 있다.
미국에서는 NHTSA가 자율주행시스템(Automated Driving System, ADS)에 대한 연방자동차안전기준(Federal Motor Vehicle Safety Standards, FMVSS) 개정을 추진하고 있다. 2024년 12월 NHTSA는 ADS 장착 차량의 안전성, 투명성 및 평가에 관한 규제를 사전 입법 예고하였으며, 여기에는 ADS 작동 상태에 대한 지시등, 경고 관련 기술 기준이 포함되어 있다. 특히 전통적 운전자 조작 장치가 없는 ADS 차량에 대한 안전 메시지 전달 방식에 관한 규정도 검토 중이다.(13)
3.2.2. 레벨2 시스템
레벨2 자율주행시스템에 대한 국제 규제의 핵심은 2024년 3월 UNECE WP.29에서 채택되어 같은 해 9월 발효된 UN Regulation No. 171(DCAS, Driver Control Assistance Systems)이다.(14) 이 규정은 레벨2 자율주행시스템에 적용되는 최초의 국제 기술 규정으로, M(승객 운송용 자동차) 범주 및 N(화물 운송용 자동차) 범주의 모든 동력 차량에 장착되는 운전자 제어 지원 시스템에 적용된다.
UN Regulation No. 171의 운전자 경고 관련 주요 요구사항은 다음과 같다. 첫째, 시스템 작동 중 운전자 모니터링 시스템 탑재를 의무화하고 있다. 이는 조향 입력 감지뿐만 아니라 시선 추적 및 머리 자세 평가를 통한 시각적 모니터링도 포함한다. 둘째, 운전자 참여 부족이 감지될 경우 효과적인 경고 전략의 구현을 의무화하며, 경고의 모호성과 혼동을 최소화하도록 직관적이고 효과적인 경고 전략을 요구한다. 셋째, 시스템의 작동 조건이 설계 범위를 초과하는 경우 운전자에게 제어권을 전환하는 방법에 대한 설계 및 성능 요건을 규정하고 있으며, 모든 조건에서 운전자가 차량을 제어할 수 있는 상태가 유지되어야 한다.
EU는 GSR(General Safety Regulation) 2019/2144를 통해 2024년 7월부터 EU에서 판매되는 모든 신차에 운전자 졸음 및 주의력 경고 시스템(Driver Drowsiness and Attention Warning, DDAW) 장착을 의무화하였다.(15) 이는 레벨2 자율주행시스템 작동 여부와 무관하게 적용되는 범용 규정으로, 운전자의 상태를 모니터링하여 졸음이나 주의 분산이 감지될 경우에는 경고를 제공하도록 하고 있다.(16)
미국에서는 NHTSA가 레벨2 자율주행시스템에 대한 사고 보고 의무(Standing General Order, SGO)를 2021년부터 시행하고 있으나,(4) 2025년 6월 개정(Third Amendment)에서는 재산피해 1,000달러 이상 기준 신설, 중복 보고 폐지, 정기 갱신 의무 폐지 등을 통해 오히려 보고 범위와 절차를 간소화하였다.(23) 이는 레벨2 시스템 해제에 대한 안전 규제가 국가별로 일관되게 강화되는 방향으로 수렴하고 있지 않음을 보여주며, 국제 표준(UN Regulation No. 171)의 국내 수용을 통한 독자적 안전기준 마련의 필요성을 뒷받침한다. 미국고속도로안전보험협회(Insurance Institute for Highway Safety, IIHS)는 2024년부터 레벨2 자율주행시스템이 장착된 차량의 안전시스템(Safeguard) 성능을 별도로 평가하는 프레임워크를 도입하여, 운전자 모니터링, 단계적 주의 환기 경고, 안전 장치 절차(Fail Safe Procedure) 등을 평가 항목에 포함시켰다.(17) 미국 GAO(Government Accountability Office)도 2024년 보고서에서 현재 급격히 보급되고 있는 첨단 운전자 보조 시스템(ADAS)에 대한 미국 도로교통안전국(NHTSA)의 감시 및 관리 체계가 미흡함을 지적하고, 이를 강화할 것을 권고한 바 있다.(18)
Table 1은 레벨2와 레벨3 이상 자율주행시스템의 운전자 경고에 대한 법제도를 비교한 것이다.
Table 1.
Comparison of driver warning regulations by automation level in Korea, EU, and U.S.
4. 자율주행시스템 해제시 운전자 반응 분석
4.1. 경고 모달리티에 따른 운전자 반응시간
자율주행시스템 해제 시 운전자의 제어권 인수 시간(Take Over Time, TOT)은 경고 모달리티에 따라 유의미한 차이를 보인다. 다수의 선행 연구에서 다중 모달(Multimodal) 경고가 단일 모달(Unimodal) 경고 대비 빠른 반응시간과 높은 상황인식을 유도하는 것으로 보고되었다. Zhu 등의 메타분석 연구는 60편의 문헌(308개 개별 연구)을 종합 분석하여, 다중모달 경고가 단일모달 경고 대비 운전자 반응시간을 유의미하게 단축시키며, 주변 시야 포착 효과가 우수함을 확인하였다. 특히 시각-청각-촉각 조합 경고가 최상의 성능을 보인 반면, 시각 단독 경고는 조건부 자율주행 상황에서 가장 낮은 성능을 보였다.(19)
Petermeijer 등은 청각, 촉각 등 다중모달 경고의 효과를 비교하여, 촉각 피드백(진동 좌석)이 포함된 경고에서 가장 빠른 제어권 전환 시간과 정보 처리 시간이 나타남을 보고하였다.(20) Yun과 Yang의 연구에서도 예고 없는 운행설계범위(ODD) 이탈 상황에서 시각 단독 경고의 평균 반응시간(19.93초)이 다른 모달리티 조합(1.73~2.32초)에 비해 현저히 길게 나타나 시각 단독 경고의 위험성을 뒷받침하였다. 이 중 촉각을 포함한 조합(시각-촉각 1.73초, 시각-청각-촉각 1.75초)이 가장 빠른 반응시간을 보였으나 추가 하드웨어 장착을 요구하며, 하드웨어 추가 없이 구현 가능한 시각-청각 조합만으로도 반응시간이 2.32초로 단축되어 시각 단독 대비 약 8.6배의 개선 효과를 보였다. 아울러 시각-청각-촉각 조합은 행동 및 생리 지표에서, 시각-청각 조합은 차량 조작 데이터에서 각각 최고 성능을 보였다.(21)Table 2는 선행 연구에서 보고된 경고 모달리티별 운전자 반응 특성을 정리한 것이다.
Table 2.
Take-over performance by warning modality reported in prior studies
| Warning modality | Reported take-over performance | Source |
|
Visual only (unplanned ODD exit) | Mean reaction time 19.93 s | Yun and Yang(21) |
|
Visual + auditory (unplanned ODD exit) | Mean reaction time 2.32 s | Yun and Yang(21) |
|
Haptic included (vibrating seat) | Fastest take-over and information processing time | Petermeijer et al.(20) |
| Visual + auditory + haptic | Best overall performance among warning combinations | Zhu et al.(19) |
|
Overall (meta-analysis of 129 studies) | Mean take-over time approx. 3~7 s; over 10 s under distraction | Zhang et al.(22) |
4.2. 운전자 상태와 비운전 활동의 영향
운전자의 비운전 관련 활동 수행은 자율주행시스템 해제 시 반응 지연의 주요 원인이다. 메타분석 연구에 따르면 평균 TOT는 약 3초에서 7초이며, 스마트폰 사용이나 독서 등에 몰두한 상태에서는 10초 이상의 TOT가 보고된 바 있다.(22)
졸음 운전 상태에서의 자율주행시스템 해제는 특히 위험하다. 운전자가 자율주행시스템의 자동 조향 및 가감속에 의존하여 각성 수준이 저하된 상태에서 갑작스러운 해제가 발생하면, 일반 청각·시각 경고만으로는 각성 유도에 한계가 있다. 또한, 4.1절에서 확인한 바와 같이 좌석 진동, 스티어링 휠 진동 등 촉각 피드백은 가장 빠른 반응을 유도하는 것으로 보고되어 있어, 각성 수준이 저하된 졸음 상태에서도 이러한 촉각 경고의 병행이 운전자 각성에 효과적일 수 있을 것으로 판단된다.
TOT에 영향을 미치는 주요 변수를 종합하면 다음과 같다. 첫째, 비운전 과제의 종류 및 인지적 몰입도가 높을수록 TOT가 증가한다. 예를 들면, 스마트폰 조작과 같은 시각적 과제가 음악 청취와 같은 청각적 과제보다 더 큰 반응 지연을 유발하는 것으로 나타났다. 둘째, 운전자 연령은 TOT와 양의 상관관계를 보이며, 고령 운전자의 경우 TOT가 유의미하게 증가한다. 셋째, 다중모달 경고가 단일모달 경고보다 짧은 TOT를 유도한다.(19) 넷째, 자율주행 사용 경험이 축적될수록 시스템에 대한 과신이 증가하여, 경고에 대한 반응성이 저하될 수 있다. 다섯째, 도심 환경에서의 해제는 고속도로 환경 대비 더 복잡한 교통 상황으로 인해 안전한 제어권 인수에 더 많은 시간이 요구된다.(22)
5. 의도하지 않은 레벨2 자율주행시스템 해제 경고 방법 실험 결과
본 연구는 시야확보가 용이한 맑은 날씨에 레벨2 자율주행시스템이 실행된 상태에서 회전교차로 주행 상황과 고속도로 인터체인지 진출 상황을 대상으로, 시스템에 의해 레벨2 자율주행시스템이 해제되는 실험을 수행하였다. 실험 결과에서 보면 테슬라 차량들을 제외한 나머지 차량들은 작동등 OFF나 시각 경고만으로 시스템 해제를 경고하였고, 테슬라 차량들은 경고등 점등과 동시에 60 dB 이상의 경고음을 통해서 시스템 해제를 경고하였다. 이러한, 실험결과에서 보면 테슬라 차량들을 제외한 대부분의 차량에서 운전자가 즉각적으로 시스템 해제 상황을 인지하기 어려운 경고시스템을 가지고 있는 것을 확인하였다. Table 3은 레벨2 자율주행시스템 해제 시 차종별 경고 방법을 정리한 것이다.
Table 3.
Warning methods by vehicle model upon Level 2 system disengagement
6. 의도하지 않은 레벨2 자율주행시스템 해제시 운전자 경고 법제도 강화 방안
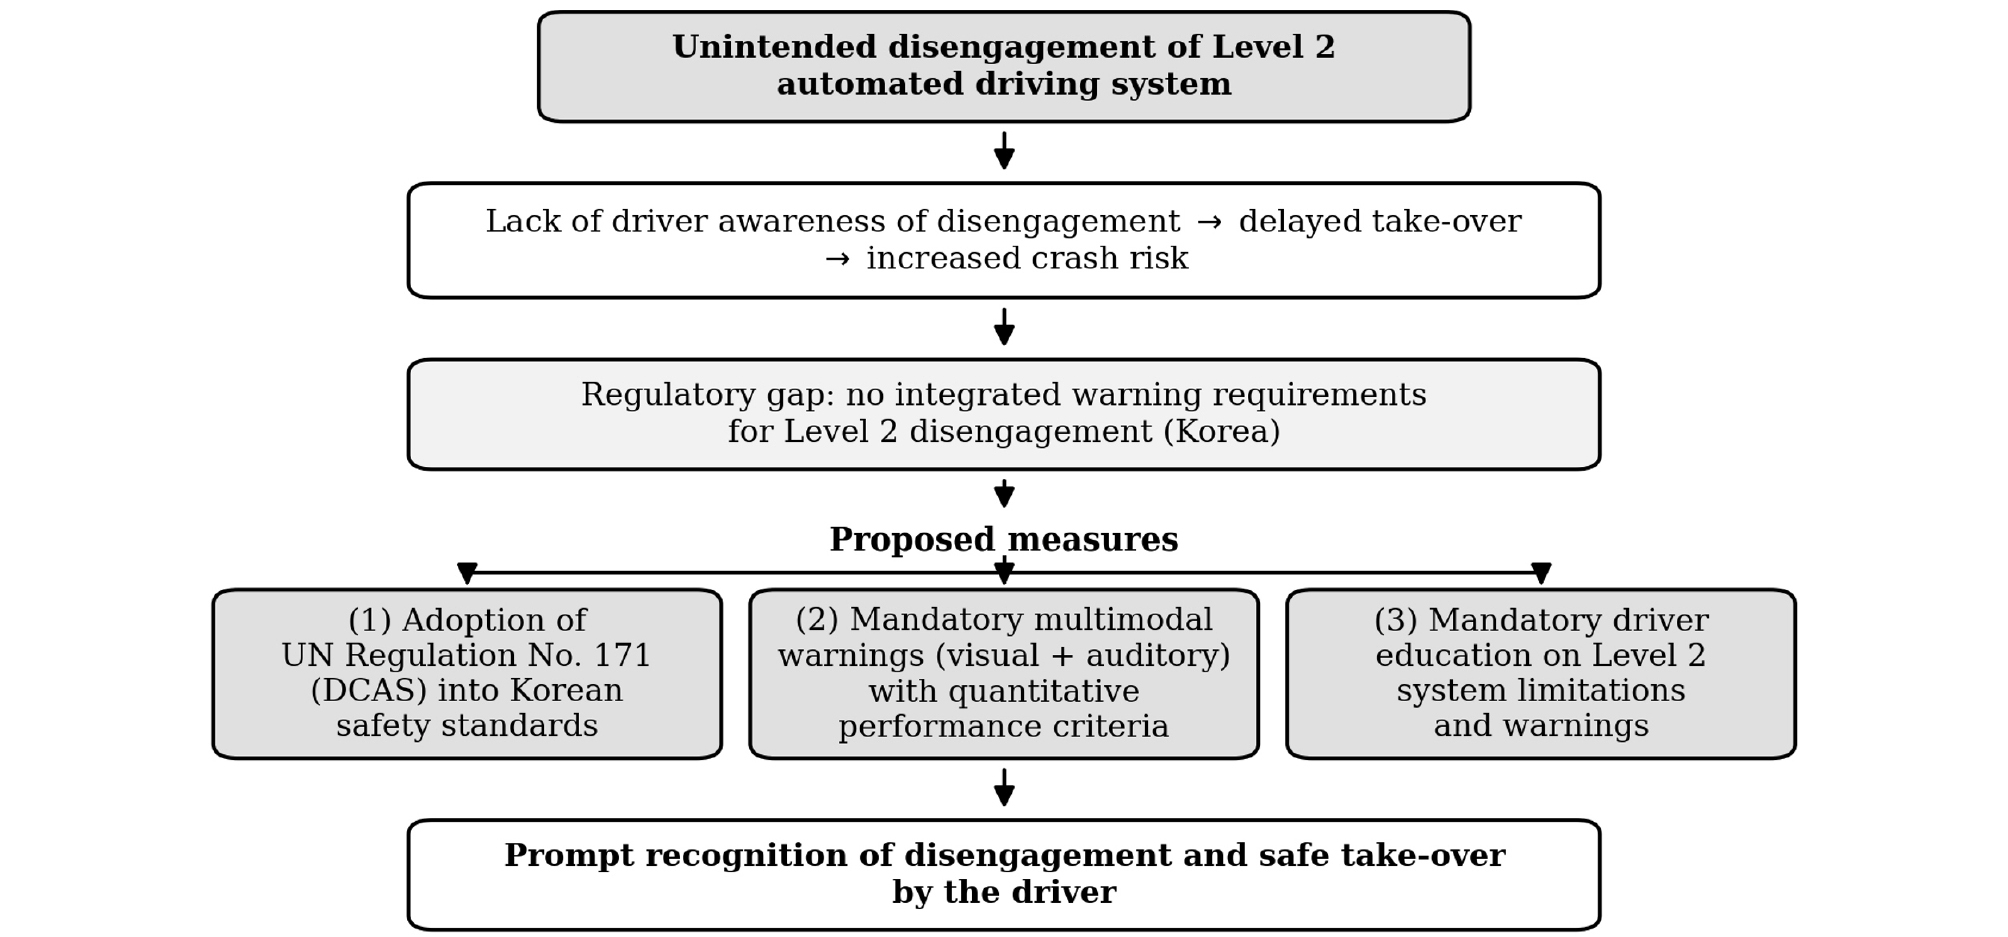
레벨2 자율주행시스템의 운전자 경고 법제도는 다음과 같은 구조적 공백을 안고 있다. 레벨2 자율주행시스템은 사고 예방에 상당한 효과가 입증되어 있으나, 그 효과는 시스템이 정상 작동하는 상태를 전제로 하며 운전자가 의도하지 않은 자율주행시스템 해제 상황에서는 오히려 사고 위험이 급증한다. 그러나 국내 안전기준 규칙은 레벨3 이상에 대해서만 제어권 전환 경고 체계를 규정하고 있고, 레벨2 자율주행시스템 해제 시 경고에 관한 통합적 기준을 두고 있지 않다. 이에 본 장에서는 레벨2 자율주행시스템 해제 시 운전자 경고를 강화하기 위한 법제도 개선 방안을 제안한다. Fig. 1은 본 연구에서 제안하는 법제도 개선방안의 전체 구조를 나타낸 것이다.
6.1. UN Regulation No.171(DCAS)의 국내 수용
가장 우선적으로 요구되는 것은 레벨2 자율주행시스템 해제 시 운전자 경고에 관한 법적 근거를 마련하는 일이다. 현행 안전기준 규칙은 차로유지보조장치, 비상자동제동장치 등 개별 기능의 작동 조건만을 규정할 뿐, 이들 기능이 복합적으로 작동하는 레벨2 자율주행시스템의 해제 상황에 대한 통합적 경고 기준을 두고 있지 않다. 반면 2024년 9월 발효된 UN Regulation No. 171(DCAS)은 레벨2 자율주행시스템에 적용되는 최초의 국제 기술 규정으로서, 운전자 모니터링 시스템의 탑재, 효과적인 경고 전략의 구현, 제어권 전환에 관한 설계 및 성능 요건을 명시하고 있다. 우리나라는 이미 레벨3 자율주행시스템에 대한 UN Regulation No. 157을 안전기준 규칙에 수용한 전례가 있으므로, 동일한 방식으로 UN Regulation No. 171을 국내 법규에 수용하는 것이 타당한 것으로 판단된다. 구체적으로는 안전기준 규칙에 레벨2(부분 자율주행) 시스템의 해제 시 운전자 경고 요건을 규정하는 조항을 신설하고, UN Regulation No. 171의 운전자 모니터링·경고 전략·제어권 전환 요건을 국내 기준으로 편입하여야 한다. 현재 국내 양산 차량의 대부분이 레벨2 자율주행시스템에 해당하는 현실을 고려할 때, 이러한 국제 기준의 신속한 수용은 법제도 공백 해소와 국제 정합성 확보 측면에서 우선적으로 추진할 과제로 판단된다.
6.2. 다중모달 경고 전략의 의무화
레벨2 자율주행시스템 해제 시 제공되는 경고는 다중모달 방식 체계로 강화할 필요가 있다. 4.1절에서 고찰한 바와 같이 시각·청각·촉각을 조합한 다중모달 경고는 단일모달 경고보다 운전자 반응시간을 유의하게 단축시키며, 특히 시각 단독 경고는 가장 낮은 성능을 보였다. 그럼에도 실차실험 결과에서 보면 테슬라 차량을 제외한 대부분의 차량에서 작동등 소등 또는 시각 경고에 그쳐, 운전자가 해제를 즉각 인지하기 어려운 수준의 경고만을 제공하였다. 이는 차로유지보조장치 해제 시 시각 경고만을 요구하는 현행 규정의 한계를 그대로 반영한 결과로 볼 수 있다. 따라서 레벨2 자율주행시스템 해제 시 최소한 시각과 청각을 결합한 경고를 의무적으로 제공하도록 규정할 필요가 있다. 촉각경고(좌석·스티어링 휠 진동 등)는 4.1절에서 확인한 바와 같이 가장 우수한 성능을 보이지만, 추가 하드웨어 장착을 요구하여 전 차종에 일률적으로 의무화하기에는 비용·기술적 제약이 따른다. 따라서 우선적으로 시각·청각 경고의 의무화를 통해 최소 성능기준을 마련하고, 촉각경고는 향후 단계적으로 의무화 범위를 확대하는 방안이 적절할 것으로 판단된다. 이를 위해 경고음의 최소 음압과 시각 경고의 최소 휘도 등 정량적 성능 기준을 함께 규정하는 것이 바람직하다.
6.3. 운전자 교육 의무화
레벨2 자율주행시스템의 안전성은 기술적 성능뿐 아니라 운전자의 시스템 이해도에 크게 의존한다. 운전자가 레벨2 자율주행시스템의 해제 가능성과 한계를 충분히 이해하지 못하면 경고 상황에서 적절한 반응을 기대하기 어렵다. 따라서 레벨2 자율주행시스템 장착 차량에 대해서는 운전자 교육을 의무화할 필요가 있다.
제작사는 차량 판매 또는 인도 단계에서 레벨2 자율주행시스템의 기능 범위, 작동 한계, 해제 가능 상황, 해제 시 경고 방식, 운전자의 상시 감시 의무를 명확히 설명해야 한다. 또한 차량 내 인포테인먼트 시스템을 통해 사용자가 주요 내용을 확인한 후 시스템을 활성화하도록 하는 방식도 고려할 수 있다. 사용설명서에는 단순한 기능 설명을 넘어 실제 해제 상황의 예시와 운전자가 취해야 할 행동을 구체적으로 제시해야 한다.
이와 함께 운전면허 교육 또는 교통안전교육에 레벨2 자율주행시스템의 한계와 사용 방법을 포함하는 방안도 검토할 필요가 있다. 레벨2 자율주행시스템이 신차를 중심으로 빠르게 보급되고 있는 현실을 고려하면, 특정 차량 소유자뿐 아니라 일반 운전자 전체를 대상으로 한 제도적 교육이 필요하다.
7. 결 론
본 연구는 레벨2 자율주행시스템의 의도하지 않은 해제 상황이 초래하는 사고 위험성을 분석하고, 운전자에게 효과적으로 위험을 인지시킬 수 있는 경고 시스템 강화 및 법제도 개선 방안을 제시하였다. 레벨3 이상의 시스템과 달리, 현행 레벨2 자율주행시스템은 제어권 전환이라는 명확한 절차가 부재하여 작동 한계 도달 시 운전자가 수동 제어 상황으로의 이양을 즉각적으로 인지하기 어려운 구조적 한계를 지니고 있다. 경고 모달리티 효과에 대한 선행 연구와 실차 실험을 분석한 결과, 시각과 청각 등을 결합한 다중 모달 경고가 단일 모달 경고에 비해 운전자의 제어권 인수 시간(TOT)을 유의미하게 단축시키는 것으로 나타났다. 하지만 국내 운행 중인 레벨2 시스템 장착 차량들의 시스템 해제 경고 작동을 실험한 결과, 일부 특정 제조사를 제외한 대다수 차량이 단순 작동등 소등이나 시각 경고에 그쳐, 실제 운전자가 해제 상황을 즉각 인지하기에는 매우 부족한 실정임을 확인하였다. 이러한 실험 결과는 서론에서 제기한 문제 인식, 즉 의도하지 않은 시스템 해제가 운전자의 인지 실패와 제어권 인수 지연을 거쳐 사고 위험 증가로 이어진다는 구조적 문제가 현행 법제도와 양산 차량의 경고 체계에서 해소되지 못하고 있음을 보여준다. 이러한 안전상의 공백을 해소하기 위해 본 연구는 다음과 같은 세 가지 법제도 개선 방안을 제안한다. 첫째, 2024년 발효된 UN Regulation No. 171(DCAS)을 조속히 국내 법규에 수용하여, 개별 기능 단위로 분산된 안전기준을 넘어 통합적이고 구체적인 법적 근거를 신설해야 한다. 둘째, 시스템 해제 시 운전자의 즉각적인 상황 인식을 유도하기 위해, 최소한 시각과 청각을 결합한 다중모달 방식의 경고를 의무화하고 이에 대한 정량적 성능 기준을 규정해야 한다. 셋째, 레벨2 시스템의 한계와 사용 방법에 대한 운전자 교육을 의무화하여, 차량 판매 시점의 명확한 설명 및 교통안전교육 등을 통해 운전자의 시스템 이해도를 높여야 한다. 결론적으로, 레벨2 자율주행시스템이 가지는 사고 예방 효과를 극대화하기 위해서는 시스템의 정상 작동뿐만 아니라 해제 시점에 운전자의 상황인식 회복을 돕는 즉각적이고 직관적인 경고 체계가 필수적인 것으로 판단된다. 향후 본 연구에서 제안한 법제도 개선 방안을 바탕으로 구체적인 경고 표준 및 HMI 가이드라인이 신속히 마련되기를 기대한다.