

1. 서 론
2. 국내외 기술·법규 동향
3. 개별 시험의 한계 및 통합 평가 필요성
4. 통합 성능평가 플랫폼 구조 및 설계
5. 평가 방법 및 시험 시나리오
5.1. 통합 성능평가 절차
5.2. 시험 시나리오 구성
5.3. 평가 항목
6. 시험 환경 및 향후 검증 계획
6.1. 시험 환경 및 검증 항목
6.2. Digital Twin 정합성(Fidelity) 평가
7. 결 론
1. 서 론
최근 자동차 산업은 전동화(Electrification), 커넥티드카(Connected Car) 및 자율주행 기술의 발전과 함께 소프트웨어 정의 차량(Software-Defined Vehicle, SDV) 중심으로 빠르게 전환되고 있다.
차량의 안전성 또한 기존의 기계 중심 기술에서 소프트웨어, 인공지능(Artificial Intelligence, AI) 및 차량 통신 기술이 융합된 형태로 발전하고 있으며, 운전자와 차량, 그리고 도로 인프라 간의 유기적인 정보 교환이 차량 안전성 확보의 핵심 요소로 부각되고 있다. 이에 따라 차량 내부의 운전자 상태를 실시간으로 감지하는 Driver Monitoring System(DMS), 차량과 차량 및 차량과 인프라 간 정보를 교환하는 Vehicle-to-Everything(V2X) 통신, 사고 발생 시 자동으로 긴급 구조 서비스를 제공하는 Emergency Call(eCall)은 미래 자동차 안전기술의 핵심 구성 요소로 자리매김하고 있다.
국제 자동차 안전기준 역시 이러한 기술 발전에 맞추어 지속적으로 강화되고 있다. Euro NCAP은 운전자 모니터링 기능과 첨단운전자지원시스템(ADAS)에 대한 평가 비중을 확대하고 있으며,(1) UNECE(United Nations Economic Commission for Europe, 유엔 유럽경제위원회) WP.29 및 EU General Safety Regulation(GSR2, 일반 안전 규정)은 DMS를 포함한 다양한 능동 안전장치의 적용을 요구하고 있다.(2,3) 또한 국내 KNCAP도 국제 안전기준과의 정합성을 높이기 위해 첨단 안전 기술에 대한 평가 항목을 지속적으로 확대하고 있다. 이와 같은 변화는 차량의 개별 기능뿐만 아니라 운전자 행동, 차량 제어 및 차량 외부 통신 기능이 실제 주행 환경에서 얼마나 효과적으로 연계되어 동작하는지를 종합적으로 평가할 수 있는 새로운 성능평가 체계의 필요성을 더욱 증가시키고 있다.
그러나 현재의 차량 안전성 평가는 대부분 DMS, V2X 및 eCall 기능을 각각 독립적으로 시험하는 방식으로 수행되고 있다. 실제 주행 환경에서는 운전자의 부주의가 발생한 이후 차량이 위험을 인식하고, V2X를 통해 위험 정보를 수신하며, 차량 제어 시스템이 대응한 후 사고 발생 시 eCall이 자동으로 동작하는 등 다양한 안전 기능이 연속적인 과정으로 수행된다. 그럼에도 기존 시험방법은 이러한 기능 간의 상호 연계성과 시간적 관계를 종합적으로 분석하는 데 한계가 있으며, 사람 운전자에 의한 시험은 동일한 행동을 반복적으로 재현하기 어려워 시험 결과의 객관성과 재현성을 확보하는 데에도 제약이 있다.
이러한 문제를 해결하기 위해서는 반복 가능한 운전자 행동 재현 기술과 차량 내부 및 외부에서 발생하는 다양한 데이터를 통합적으로 분석할 수 있는 성능평가 플랫폼이 요구된다. 특히 Head Robotics를 이용하면 운전자의 머리 자세와 시선 방향을 정밀하게 제어하여 다양한 운전자 행동을 반복적으로 재현할 수 있으며, 차량 HMI(Human Machine Interface), 차량 네트워크, V2X 메시지, 차량 주행 정보, 음향 및 햅틱 이벤트 등을 동일한 시간 기준으로 수집·분석할 수 있다. 또한 AI 기반 차량 이벤트 인식 기술을 적용하면 영상, 차량 네트워크 및 통신 데이터를 통합적으로 처리하여 차량에서 발생하는 다양한 안전 이벤트를 자동으로 인식하고 의미 기반으로 해석할 수 있어 보다 체계적인 성능평가가 가능하다.
본 논문에서는 이러한 요구사항을 반영하여 Head Robotics 기반 DMS·V2X·eCall 통합 성능평가 플랫폼의 구조와 평가 방법을 설계하고, 이를 기반으로 통합 시험환경 및 향후 실차 검증 방안을 제안하였다. 제안한 플랫폼은 Head Robotics를 이용한 반복 가능한 운전자 행동 재현, 멀티모달 데이터 취득, AI 기반 차량 이벤트 인식, 제조사 독립형 이벤트 표준화, 통합 이벤트 생성 및 Digital Twin 기반 재현 기능을 하나의 프레임워크로 통합하여 차량 안전 기능 간의 연계성을 종합적으로 분석할 수 있도록 설계하였다. 또한 섀시다이나모미터 기반 시험환경과 통합 시험 시나리오를 제안하여 향후 국제 안전기준에 기반한 성능평가 체계를 구축할 수 있는 기반을 마련하였다.
2. 국내외 기술·법규 동향
최근 자동차 산업은 소프트웨어 정의 차량(Software-Defined Vehicle, SDV), 첨단운전자지원시스템(Advanced Driver Assistance System, ADAS) 및 자율주행 기술의 발전과 함께 차량 안전 기술의 고도화가 빠르게 이루어지고 있다. 차량은 다양한 센서와 인공지능(Artificial Intelligence, AI)을 이용하여 운전자와 차량 주변 환경을 실시간으로 인식하고, 차량 내부 제어 시스템과 외부 통신 시스템을 연계하여 사고를 예방하거나 피해를 최소화하는 방향으로 발전하고 있다. 이에 따라 Driver Monitoring System(DMS), Vehicle-to-Everything(V2X) 통신 및 Emergency Call(eCall)은 미래 차량 안전성 확보를 위한 핵심 기술로 자리 잡고 있으며, 관련 기술과 국제 안전기준도 지속적으로 발전하고 있다. DMS·V2X·eCall 기술의 특징 및 관련 법규는 Table 1과 같다.(1~6)
Table 1.
DMS, V2X, and eCall technologies and related regulations
DMS는 카메라와 AI 기반 영상 분석 기술을 이용하여 운전자의 시선 방향, 얼굴 자세, 졸음, 주의 분산 및 피로 상태를 실시간으로 감지하는 기술이다. 최근에는 딥러닝 기반 객체 검출(Object Detection), 비전 트랜스포머(Vision Transformer, ViT) 및 비전-언어 모델(Vision-Language Model, VLM) 등이 적용되면서 운전자 상태 인식의 정확도와 신뢰성이 지속적으로 향상되고 있다. 또한 차량 내부 카메라와 적외선 센서를 이용한 운전자 모니터링 기능은 ADAS 및 자율주행 시스템과 연계되어 운전자에게 경고를 제공하거나 차량 제어 기능을 보조하는 핵심 기술로 활용되고 있다.(1)
V2X 기술은 차량과 차량(Vehicle-to-Vehicle, V2V), 차량과 인프라(Vehicle-to-Infrastructure, V2I), 차량과 보행자(Vehicle-to-Pedestrian, V2P) 및 차량과 네트워크(Vehicle-to-Network, V2N) 간의 정보를 실시간으로 교환하여 교통안전과 주행 효율성을 향상시키는 협력형 지능교통체계(Cooperative Intelligent Transport Systems, C-ITS)의 핵심 기술이다. 최근에는 LTE-V2X와 5G 기반 NR-V2X 기술이 확대 적용되고 있으며, BSM(Basic Safety Message), PVD(Probe Vehicle Data), SPAT(Signal Phase and Timing), MAP(Map Data Message) 및 TIM(Traveler Information Message) 등의 표준 메시지를 이용하여 차량 주변의 위험 정보를 공유하고 사고를 예방하는 기술이 활발히 연구되고 있다.(4)
eCall은 차량 충돌 등 긴급 상황 발생 시 사고 위치와 차량 정보를 포함한 Minimum Set of Data(MSD)를 긴급구조기관(Public Safety Answering Point, PSAP)으로 자동 전송하는 긴급 구조 지원 기술이다.(5,6) 유럽을 중심으로 eCall 서비스가 상용화되어 있으며, 차세대 NG-eCall(Next Generation eCall)은 LTE/5G 이동통신망을 이용하여 보다 다양한 사고 정보를 전달할 수 있도록 발전하고 있다. eCall은 사고 이후의 신속한 대응을 지원하는 대표적인 차량 안전 서비스로 평가받고 있다.
국제적으로는 차량 안전성 평가 기준도 지속적으로 강화되고 있다. Euro NCAP은 운전자 모니터링과 첨단 운전자 지원 기능에 대한 평가 비중을 확대하고 있으며, 운전자 부주의 및 졸음운전 대응 기능을 주요 평가 항목으로 포함하고 있다. UNECE WP.29 및 EU GSR2는 DMS를 포함한 다양한 능동 안전장치의 적용을 요구하고 있으며,(2,3) ISO 26262는 차량 기능 안전(Functional Safety),(7) ISO 21448(SOTIF)은 의도된 기능의 안전성(Safety of the Intended Functionality),(8) ISO/SAE 21434는 차량 사이버보안(Cybersecurity)에 대한 국제 표준을 제시하고 있다.(9) 국내에서도 KNCAP이 국제 안전기준과의 정합성을 강화하면서 첨단 안전 기술에 대한 평가 항목을 지속적으로 확대하고 있다.
3. 개별 시험의 한계 및 통합 평가 필요성
현재 차량 안전성 평가는 Driver Monitoring System(DMS), Vehicle-to-Everything(V2X) 통신 및 Emergency Call(eCall)과 같은 기능을 각각 독립적으로 평가하는 방식이 일반적으로 적용되고 있다. 이러한 평가 방법은 개별 시스템의 기능적 성능을 확인하는 데에는 효과적이지만, 실제 주행 환경에서 발생하는 복합적인 안전 상황과 시스템 간의 상호작용을 종합적으로 분석하기에는 한계가 있다. 실제 도로 환경에서는 운전자의 부주의나 졸음 상태가 발생한 이후 차량이 위험을 인식하고, V2X를 통해 주변 위험 정보를 수신하며, 차량 제어 시스템이 위험 회피 동작을 수행하고, 필요시 eCall이 자동으로 긴급 구조 서비스를 제공하는 일련의 과정이 연속적으로 이루어진다. 따라서 개별 기능 중심의 평가는 이러한 통합 안전 대응 절차를 충분히 반영하기 어렵다.
또한 기존 시험은 사람 운전자에 의존하는 경우가 많아 동일한 운전자 행동을 반복적으로 재현하기 어렵고, 시험자 간 편차에 의해 결과의 객관성과 재현성이 저하될 수 있다. 차량 제조사마다 DMS 알고리즘, HMI 구성, 차량 네트워크 구조 및 V2X 메시지 처리 방식이 상이하여 동일한 기준으로 성능을 비교·분석하는 데에도 어려움이 있다. 이와 함께 영상, 차량 네트워크, V2X 통신, 차량 주행 정보 및 운전자 반응 정보가 각각 독립적으로 관리되는 경우가 많아 안전 이벤트 간의 시간적 연관성과 원인 분석에도 제약이 존재한다.
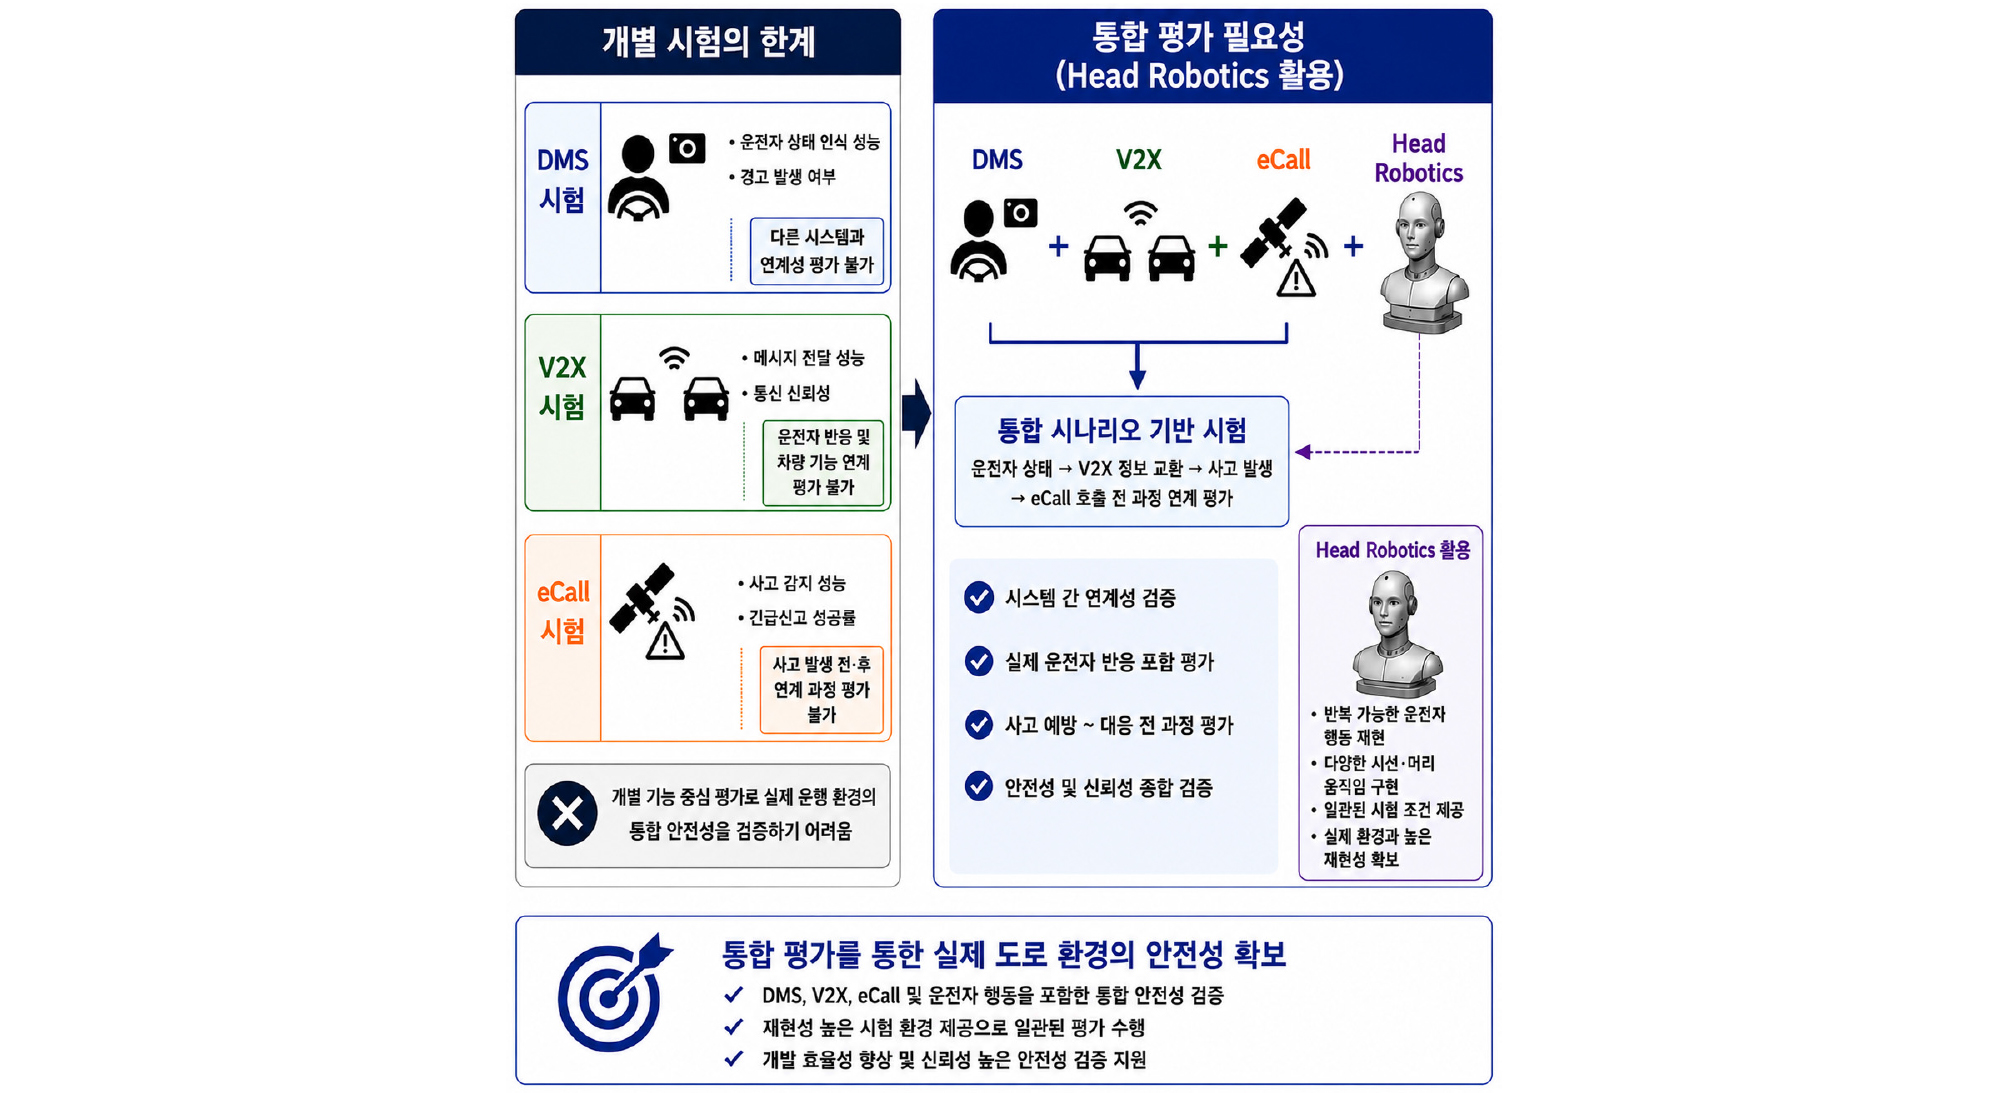
이러한 한계를 극복하기 위해서는 반복 가능한 운전자 행동 재현, 멀티모달 데이터의 통합 수집 및 AI 기반 차량 이벤트 분석을 지원하는 통합 성능평가 플랫폼이 필요하다. 특히 Head Robotics를 이용하면 운전자의 시선과 머리 움직임을 일정한 조건으로 반복 재현할 수 있으며, AI 기반 이벤트 인식과 제조사 독립형 이벤트 표준화를 통해 차량에서 발생하는 다양한 안전 이벤트를 동일한 기준으로 분석할 수 있다. 또한 운전자 행동, 차량 제어, V2X 통신 및 eCall 동작을 하나의 통합 이벤트 체인으로 관리함으로써 실제 주행환경과 유사한 안전 대응 과정을 종합적으로 평가할 수 있다. Fig. 1은 DMS·V2X·eCall 개별 시험의 한계 및 통합 평가 필요성을 보여준다.
이러한 통합 성능평가 체계는 향후 UNECE WP.29, EU GSR2, Euro NCAP 및 KNCAP과 같은 국제 안전기준에 효과적으로 대응할 수 있는 기반을 제공하며, SDV와 자율주행 차량을 위한 차세대 차량 안전성 평가 플랫폼으로 활용될 수 있을 것으로 기대된다. 이러한 요구사항을 바탕으로 다음 장에서는 Head Robotics 기반 DMS·V2X·eCall 통합 성능평가 플랫폼의 구조와 주요 구성 요소를 제안한다.
4. 통합 성능평가 플랫폼 구조 및 설계
본 연구에서는 기존의 개별 기능 중심 차량 안전성 평가의 한계를 극복하기 위하여 Head Robotics 기반 DMS·V2X·eCall 통합 성능평가 플랫폼의 시스템 구조와 주요 기능을 설계하였다. 제안하는 플랫폼은 운전자 행동 재현부터 멀티모달 데이터 취득, AI 기반 차량 이벤트 인식, 통합 이벤트 생성 및 성능평가까지의 전 과정을 하나의 프레임워크에서 수행할 수 있도록 구성하였다. 이를 통해 차량 내부 안전 기능과 차량 외부 통신 기능을 동일한 시간 축에서 분석하고, 실제 주행환경과 유사한 안전 대응 과정을 통합적으로 평가할 수 있도록 설계하였다.
통합 성능평가 플랫폼은 Fig. 2 및 Table 2와 같이 크게 시험 시나리오 관리 계층, 데이터 취득 계층, AI 기반 이벤트 처리 계층, 통합 성능평가 및 이상 원인 분석 계층, 결과 관리 계층과 총 19개의 모듈로 구성된다.
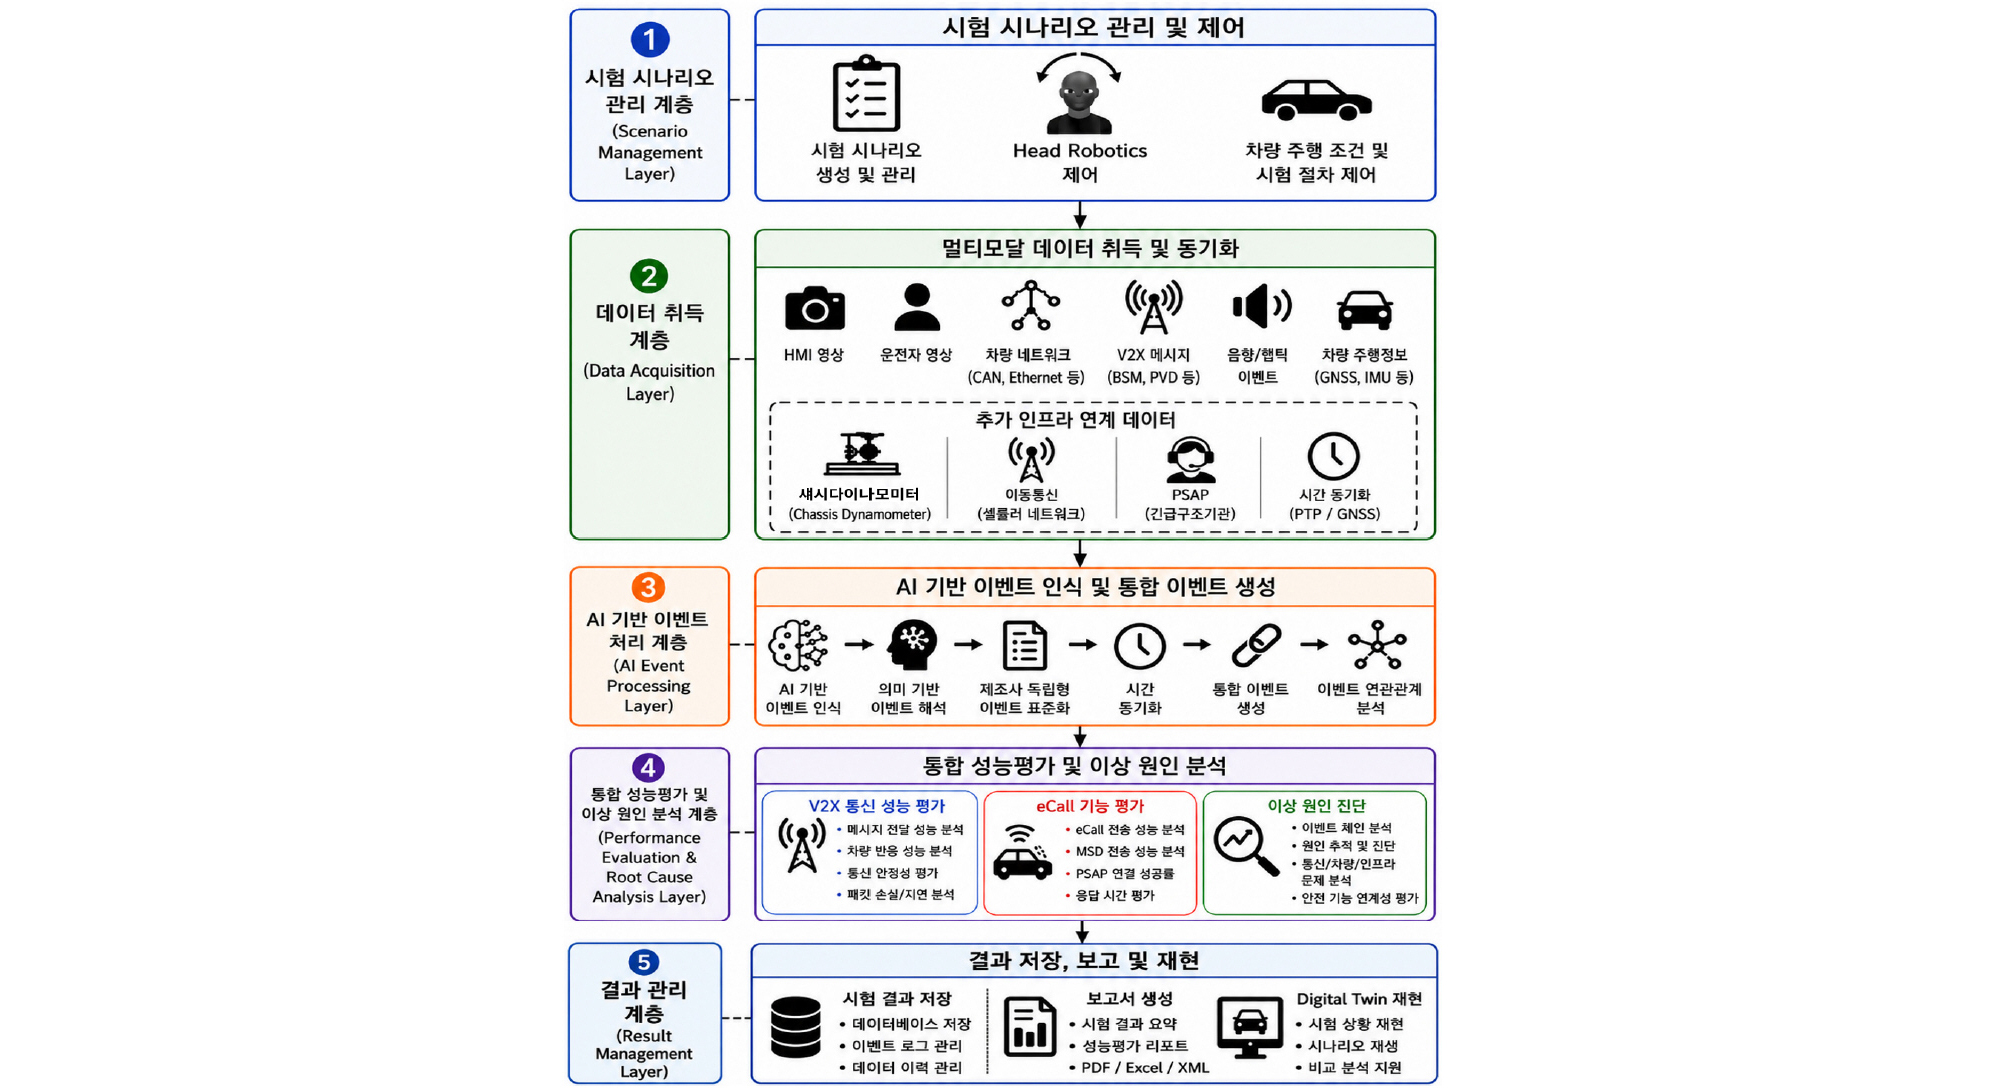
Table 2.
Key features by layer of the integrated performance evaluation platform
계층별 입력 데이터와 출력 결과는 Table 3과 같다.
Table 3.
Input data and output results by layer
시험 시나리오 관리 계층은 UNECE WP.29, EU GSR2, Euro NCAP 및 KNCAP의 시험 절차를 기반으로 다양한 운전자 행동과 교통 상황을 정의하고 시험 순서를 제어하는 역할을 수행한다.(1~3) 또한 Head Robotics의 동작 제어와 차량 주행 조건을 연계하여 반복 가능한 시험 환경을 구성할 수 있도록 설계하였다.
데이터 취득 계층에서는 다양한 센서와 차량 인터페이스를 이용하여 시험 중에 발생하는 멀티모달 데이터를 동시에 수집한다. 차량 HMI(Human Machine Interface) 영상, 운전자 영상, 차량 네트워크 데이터, V2X 메시지, 차량 주행 정보, 음향 및 햅틱 이벤트, GNSS(Global Navigation Satellite System) 및 IMU(Inertial Measurement Unit) 데이터를 통합적으로 취득하며, CAN, CAN FD, LIN, FlexRay 및 Automotive Ethernet 인터페이스를 지원하도록 설계하였다. 모든 데이터는 Precision Time Protocol(PTP) 기반 시간 동기화를 통해 동일한 기준 시각으로 정렬되어 이벤트 간의 시간적 관계를 정확하게 분석할 수 있도록 구성하였다.
운전자 행동의 반복성과 시험 결과의 재현성을 확보하기 위하여 Head Robotics를 플랫폼의 핵심 구성 요소로 적용하였다. Head Robotics는 Yaw, Pitch 및 Roll 방향의 다축 구동을 기반으로 운전자의 머리 움직임과 시선 방향을 정밀하게 재현할 수 있으며, 시험 시나리오에 따라 전방주시, 좌우 시선 이동, 계기판 확인, 스마트폰 응시 및 장시간 시선 이탈과 같이 머리 자세와 시선 방향을 기반으로 정의할 수 있는 운전자 행동을 반복적으로 수행하도록 설계하였다. 이를 통해 사람 운전자에 의한 시험 편차를 최소화하고 동일한 조건에서 반복 시험이 가능한 평가 환경을 제공할 수 있도록 하였다.
다만 실제 운전자에게서 나타나는 microsleep에 따른 짧은 눈 감김, 눈꺼풀 움직임 및 개인별 생리적 특성은 Head Robotics만으로 재현하는 데 한계가 있으므로, 이러한 항목은 실제 운전자 데이터를 이용한 평가를 병행하도록 구성하였다. 본 연구에서는 Head Robotics의 이러한 한계를 보완하기 위하여 로봇 기반 반복 시험과 실제 운전자 데이터를 결합한 Hybrid DMS 평가 방법을 제안한다. Head Robotics 기반 시험에서는 머리 회전각(Yaw, Pitch, Roll), 시선 방향, 시선 이탈 위치 및 시선 이탈 지속시간과 같이 정량적으로 제어 가능한 운전자 행동을 반복적으로 재현한다. 반면 실제 운전자 기반 시험에서는 눈꺼풀의 개폐 상태, 짧은 눈 감김에 따른 microsleep 및 개인별 피로·졸음 특성 등 로봇으로 재현하기 어려운 운전자 상태 데이터를 취득한다. 두 시험에서 취득된 영상 및 운전자 상태 정보는 동일한 시간 기준으로 동기화하고 Common Event Model로 변환하여 DMS 인식 결과와 HMI 경고 이벤트를 통합 분석한다. 이를 통해 Head Robotics 시험의 반복성 및 재현성과 실제 운전자 데이터의 생리적 현실성을 상호 보완하는 통합 DMS 평가가 가능하도록 구성하였다.
AI 기반 이벤트 처리 계층은 플랫폼의 핵심 분석 기능을 수행한다. AI 기반 차량 이벤트 인식부에서는 객체 검출(Object Detection), 광학문자인식(Optical Character Recognition, OCR), 비전 트랜스포머(Vision Transformer, ViT), 비전-언어 모델(Vision-Language Model, VLM), 음향 분류(Audio Classification) 및 시계열 분석(Time-series Analysis) 기술을 활용하여 차량에서 발생하는 다양한 안전 이벤트를 자동으로 인식하도록 설계하였다. 인식된 이벤트는 의미 기반 이벤트 해석부에서 기능적 의미를 분석하고, 제조사 독립형 이벤트 표준화부를 통해 공통 이벤트 모델(Common Event Model)로 변환된다. 이를 통해 제조사마다 상이한 HMI 표시 방식과 차량 제어 신호를 동일한 기준으로 분석할 수 있는 기반을 마련하였다.
이후 시간 동기화부에서는 영상, 차량 네트워크, V2X 메시지 및 차량 주행 정보를 하나의 시간 축으로 정렬하며, 통합 이벤트 생성부에서는 운전자 행동, 차량 상태 변화 및 V2X 통신 정보를 연속적인 이벤트 체인으로 구성한다. 이벤트 연관관계 분석부는 각 이벤트 간의 선후 관계와 인과관계를 분석하여 위험 상황의 발생 과정과 차량의 안전 대응 절차를 종합적으로 해석할 수 있도록 설계하였다. 이러한 구조는 개별 이벤트의 발생 여부뿐만 아니라 운전자의 인지, 차량 제어, 통신 및 사고 대응까지의 전체 안전 흐름을 통합적으로 평가할 수 있는 특징을 가진다.
통합 성능평가 및 이상 원인 분석 계층에서는 생성된 이벤트 체인을 기반으로 차량 안전 기능의 연계성을 분석하도록 설계하였다. 특히 V2X 통신 성능 평가부에서는 차량과 인프라 간의 메시지 전달 과정과 차량 내부 제어 시스템의 반응 절차를 함께 분석할 수 있도록 하였으며, eCall 기능 평가부에서는 eCall 생성과 MSD 전송 성능을 함께 분석할 수 있도록 구성하였다. 이상 원인 진단부에서는 이벤트 발생 순서와 시간 정보를 이용하여 기능 간 연계 과정에서 발생할 수 있는 원인을 분석할 수 있도록 설계하였다. 이와 같은 구조는 단순한 기능 시험을 넘어 차량의 통합 안전성 평가를 지원하는 프레임워크를 제공한다.
플랫폼에서 생성되는 모든 데이터와 분석 결과는 시험 결과 저장부에 통합 저장되며, 보고서 생성부를 통해 PDF, Excel, XML 및 JSON 등 다양한 형식으로 출력할 수 있도록 설계하였다. 또한 Digital Twin 재현부에서는 저장된 데이터를 기반으로 시험 상황을 가상환경에서 재현할 수 있도록 구성하여 동일한 시험의 반복 분석과 다양한 알고리즘의 비교·검토가 가능하도록 하였다. 이러한 기능은 시험 결과의 추적성과 재현성을 향상하고, 향후 AI 기반 차량 안전 기술의 개발 및 검증을 위한 기반 환경으로 활용될 수 있다.
제안한 통합 성능평가 플랫폼은 운전자 행동 재현, 멀티모달 데이터 수집, AI 기반 이벤트 분석 및 차량 안전 기능의 연계성 평가를 하나의 플랫폼에서 수행할 수 있도록 설계되었다는 점에서 기존 개별 시험 방식과 차별성을 가진다. 또한 제조사 독립형 이벤트 표준화와 Digital Twin 기반 재현 기능을 적용하여 다양한 차량과 안전 시스템에 확장 가능한 개방형 구조(Open Architecture)를 제공한다. 이를 통해 향후 SDV 및 자율주행 차량의 안전성 검증은 물론, UNECE WP.29, EU GSR2, Euro NCAP 및 KNCAP과 같은 국제 안전기준에 대응하기 위한 통합 성능평가 플랫폼으로 활용될 수 있는 기반을 마련하였다.
5. 평가 방법 및 시험 시나리오
본 연구에서 제안하는 통합 성능평가 플랫폼은 DMS·V2X·eCall 기능을 개별적으로 평가하는 것이 아니라, 실제 주행 환경에서 발생하는 연속적인 안전 이벤트를 하나의 시험 시나리오로 구성하여 시스템 간의 연계성과 안전 대응 과정을 종합적으로 평가하도록 설계하였다. 이를 위해 시험 시나리오 생성부터 멀티모달 데이터 수집, AI 기반 이벤트 분석, 통합 이벤트 생성 및 성능평가까지의 전 과정을 표준화된 절차에 따라 수행하도록 구성하였다.
5.1. 통합 성능평가 절차
본 연구에서는 차량에서 발생하는 다양한 이벤트를 통합적으로 분석하여 V2X 통신 성능과 차량 안전 eCall 기능을 동시에 평가할 수 있는 통합 성능평가 절차를 Fig. 3과 같이 제안한다.
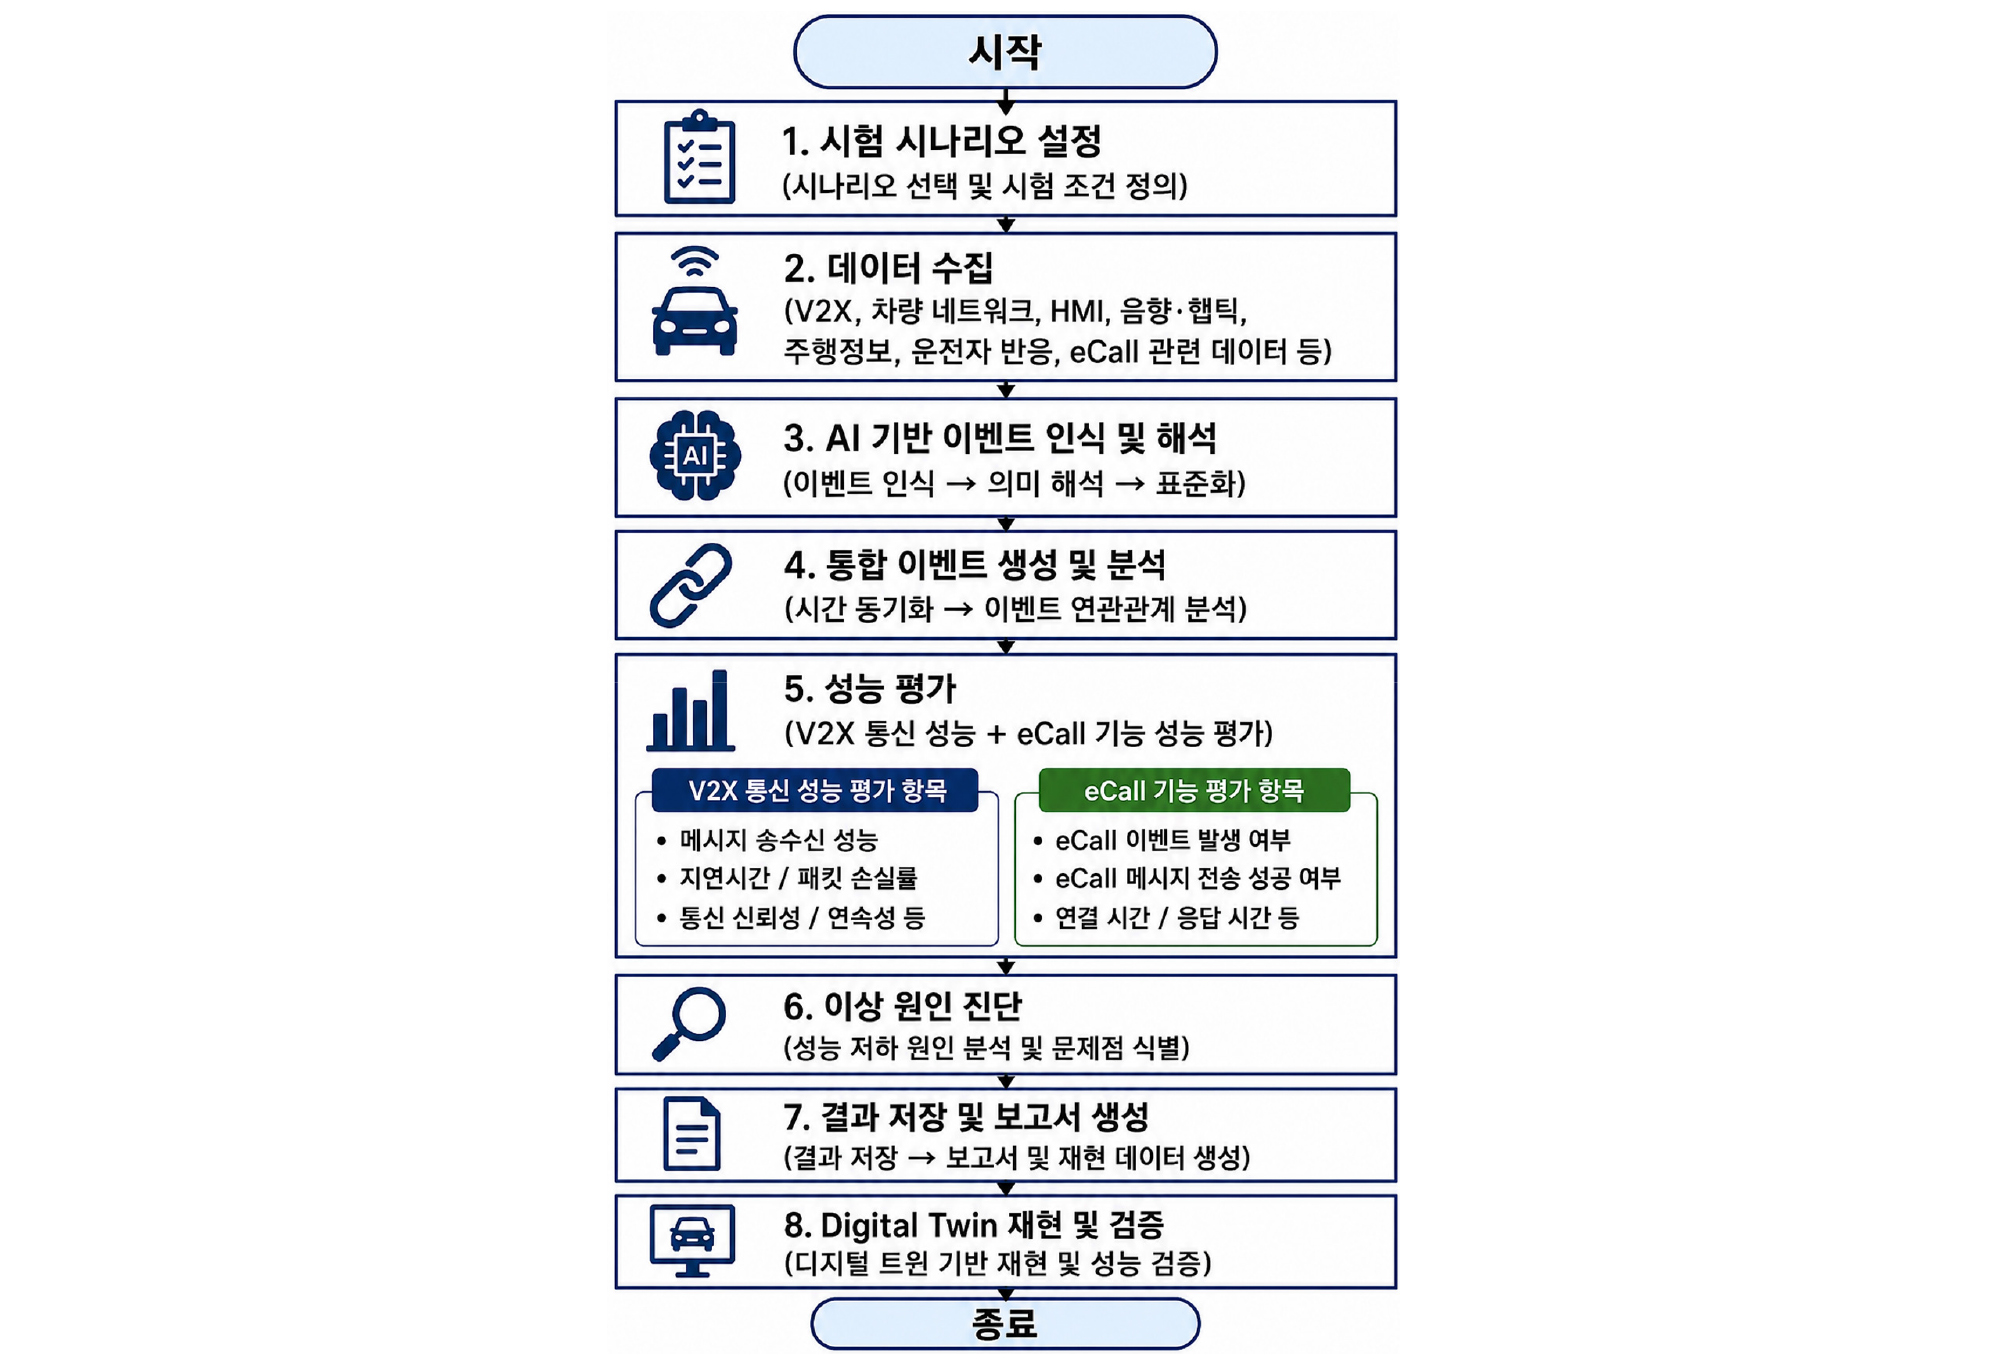
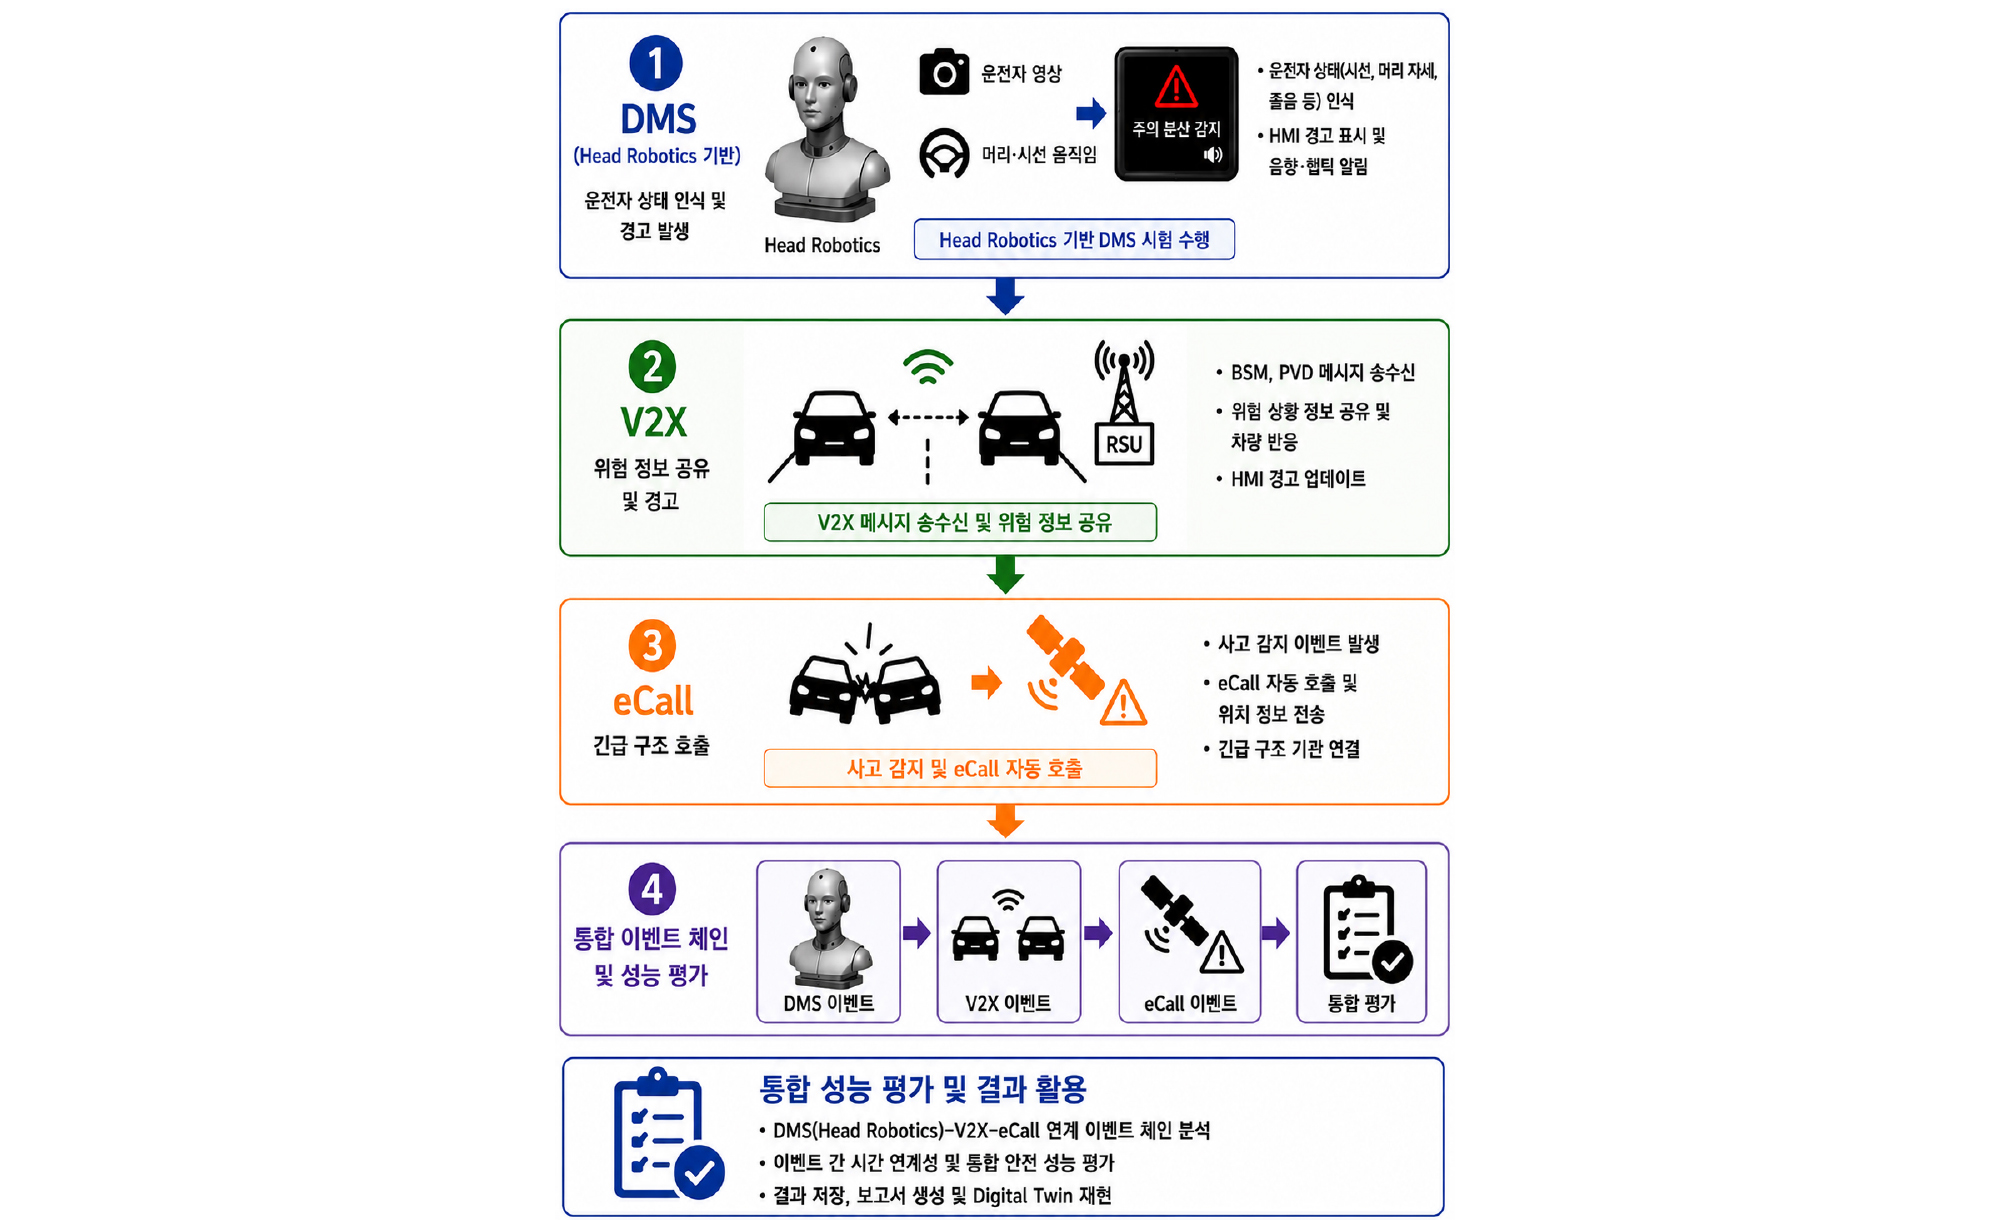
제안하는 절차는 시험 시나리오 설정부터 Digital Twin 기반 검증까지 총 8단계로 구성되며, 차량 내·외부에서 발생하는 이벤트를 시간적으로 연계하여 실제 운행 환경과 유사한 조건에서 성능을 평가할 수 있도록 설계하였으며, 통합 시험 시나리오는 Fig. 4와 같다.
먼저 시험 시나리오를 설정하여 시험 목적, 주행 환경, 차량 속도, 도로 조건, V2X 메시지(BSM, PVD 등), 운전자 상태(DMS) 및 eCall 발생 조건을 정의한다. 이후 시험 진행 과정에서 V2X 통신 데이터, 차량 네트워크(CAN/CAN FD/LIN 등), HMI 화면, 음향·햅틱 이벤트, 차량 주행 정보, 운전자 반응 정보 및 eCall 동작 정보를 동일한 시간 기준(Time Stamp)으로 수집한다.
수집된 데이터는 AI 기반 이벤트 인식 기술을 이용하여 운전자 상태 변화, HMI 경고, 차량 제어, V2X 메시지 송수신 및 eCall 이벤트를 자동으로 인식하고, 제조사별 차이를 제거하기 위해 공통 이벤트 모델로 표준화한다. 이후 모든 이벤트를 시간 동기화하여 하나의 통합 이벤트 체인(Event Chain)으로 생성하고, 이벤트 간 발생 순서와 연관관계를 분석한다.
생성된 통합 이벤트를 기반으로 운전자 상태 인식 정확도, HMI 경고 동작, V2X 메시지 송수신 성공 여부, 차량 제어 이벤트, eCall 기능 정상 동작, 이벤트 간 시간 연계성 및 통합 이벤트 생성 정확도를 종합적으로 평가한다. 또한 통신 지연, 메시지 손실, 이벤트 누락, 차량 제어 오류 및 eCall 실패와 같은 이상 원인을 자동 분석하여 성능 저하 요인을 진단한다.
마지막으로 평가 결과를 데이터베이스에 저장하고 자동으로 성능평가 보고서를 생성하며, 생성된 통합 이벤트 체인을 Digital Twin 환경에서 재현 및 검증함으로써 시험의 재현성과 신뢰성을 확보한다. 제안하는 통합 성능평가 절차는 개별 시스템의 성능뿐만 아니라 시스템 간 상호작용과 이벤트 연계성을 함께 평가할 수 있어, 제조사와 관계없이 일관된 기준으로 차량 안전 eCall 기능과 V2X 통신 성능을 객관적으로 검증할 수 있는 통합 평가 프레임워크를 제공한다.
5.2. 시험 시나리오 구성
제안하는 플랫폼은 실제 차량 운행 중 발생 가능한 다양한 안전 상황을 고려하여 시험 시나리오를 구성하였다. 시험 시나리오는 Table 4와 같이 운전자 상태 변화, 차량 간 정보 교환, 긴급 상황 발생 및 사고 대응 과정을 포함하는 통합 안전 시나리오로 구성된다.
Table 4.
Configuration of test scenarios for integrated performance evaluation
첫 번째 시나리오는 운전자 상태 변화 시나리오이다. Head Robotics와 실제 운전자를 이용하여 운전자의 정면 주시, 좌우 시선 이동, 계기판 확인, 스마트폰 응시, 졸음운전 및 장시간 시선 이탈과 같은 다양한 운전자 행동을 반복적으로 재현한다. DMS는 이러한 행동을 실시간으로 인식하고 운전자에게 경고를 제공하며, 시스템의 이벤트 발생 시점과 운전자 반응 정보를 함께 분석한다.
두 번째 시나리오는 V2X 기반 위험 상황 시나리오이다. 시험 차량과 주변 차량 또는 인프라 간에 BSM(Basic Safety Message)과 PVD(Probe Vehicle Data) 등의 V2X 메시지를 송수신하도록 구성한다.(4) 차량은 전방 위험 상황, 급제동 차량, 교차로 접근 및 도로 공사 구간 등 다양한 교통 상황을 가정하며, 차량 내부 HMI 경고와 운전자 반응이 적절하게 연계되는지를 평가하도록 설계하였다.
세 번째 시나리오는 eCall 연계 시나리오이다. 차량 충돌 또는 긴급 상황이 발생하는 조건을 설정하고, 차량이 사고를 감지한 이후 eCall 기능이 정상적으로 동작하는 절차를 평가 대상으로 구성하였다. 이 과정에서는 사고 감지 이벤트, 차량 위치정보, 긴급 구조 호출 절차 및 차량 내부 경고 발생 여부를 시간 순서에 따라 통합적으로 관리한다.
마지막으로 통합 안전 시나리오에서는 운전자 부주의 상태에서 위험 차량 접근, V2X 경고 발생, 차량의 안전 기능 동작 및 eCall 호출까지의 전체 과정을 하나의 이벤트 체인으로 구성한다. 이를 통해 운전자 행동과 차량 안전 기능, V2X 통신 및 긴급 구조 서비스 간의 연계성을 종합적으로 분석할 수 있도록 설계하였다.
5.3. 평가 항목
통합 성능평가는 단순히 개별 기능의 동작 여부를 확인하는 것이 아니라, 시스템 간 연계성과 이벤트 발생 순서를 중심으로 평가하도록 설계하였다. 평가 항목은 Table 5와 같이 구성된다.
Table 5.
Integrated performance evaluation items linked with Head Robotics
또한 모든 이벤트는 시간 동기화부를 기준으로 하나의 시간 축에서 관리되며, AI 기반 차량 이벤트 인식 결과와 차량 네트워크 데이터, V2X 메시지 및 차량 주행 정보를 연계하여 통합 이벤트 체인을 생성하도록 구성하였다.
제안한 평가 방법은 반복 가능한 운전자 행동 재현과 멀티모달 데이터 기반의 AI 이벤트 분석을 통해 기존의 개별 기능 중심 평가가 가지는 한계를 보완할 수 있도록 설계되었다. 또한 제조사 독립형 이벤트 표준화와 Digital Twin 기반 시험 재현 기능을 적용함으로써 다양한 차량과 시험 환경에 적용할 수 있는 확장형 통합 성능평가 체계를 제공한다. 향후에는 UNECE WP.29, EU GSR2, Euro NCAP 및 KNCAP 시험 기준을 기반으로 실제 차량 시험을 진행하여 제안한 플랫폼의 활용성과 적용 가능성을 검증할 예정이다.
6. 시험 환경 및 향후 검증 계획
본 연구에서는 통합 성능평가 플랫폼의 구조와 평가 방법을 설계하는 것을 연구 범위로 설정하였으며, 본 장에서는 향후 실제 차량을 이용한 정량적 성능 검증을 수행하기 위한 시험환경 및 검증 계획을 제시한다. 제안하는 시험 환경은 실제 차량과 시험장 환경을 기반으로 다양한 안전 시나리오를 반복적으로 재현할 수 있도록 구성하였으며, Head Robotics를 이용하여 운전자의 시선 및 머리 움직임을 일정한 조건에서 반복적으로 재현할 수 있도록 하였다. 이를 통해 사람에 의한 시험에서 발생할 수 있는 편차를 최소화하고, 동일한 시험 조건에서 반복 가능한 성능평가가 가능하도록 설계하였다.
6.1. 시험 환경 및 검증 항목
시험 환경은 Fig. 5 및 Table 6과 같이 Head Robotics, 시험 차량, V2X 통신장치(OBU 및 RSU), 차량 네트워크 인터페이스, HMI 영상 취득 장치, 음향 및 햅틱 이벤트 취득 장치, GNSS 수신기 및 데이터 수집 서버로 구성된다.
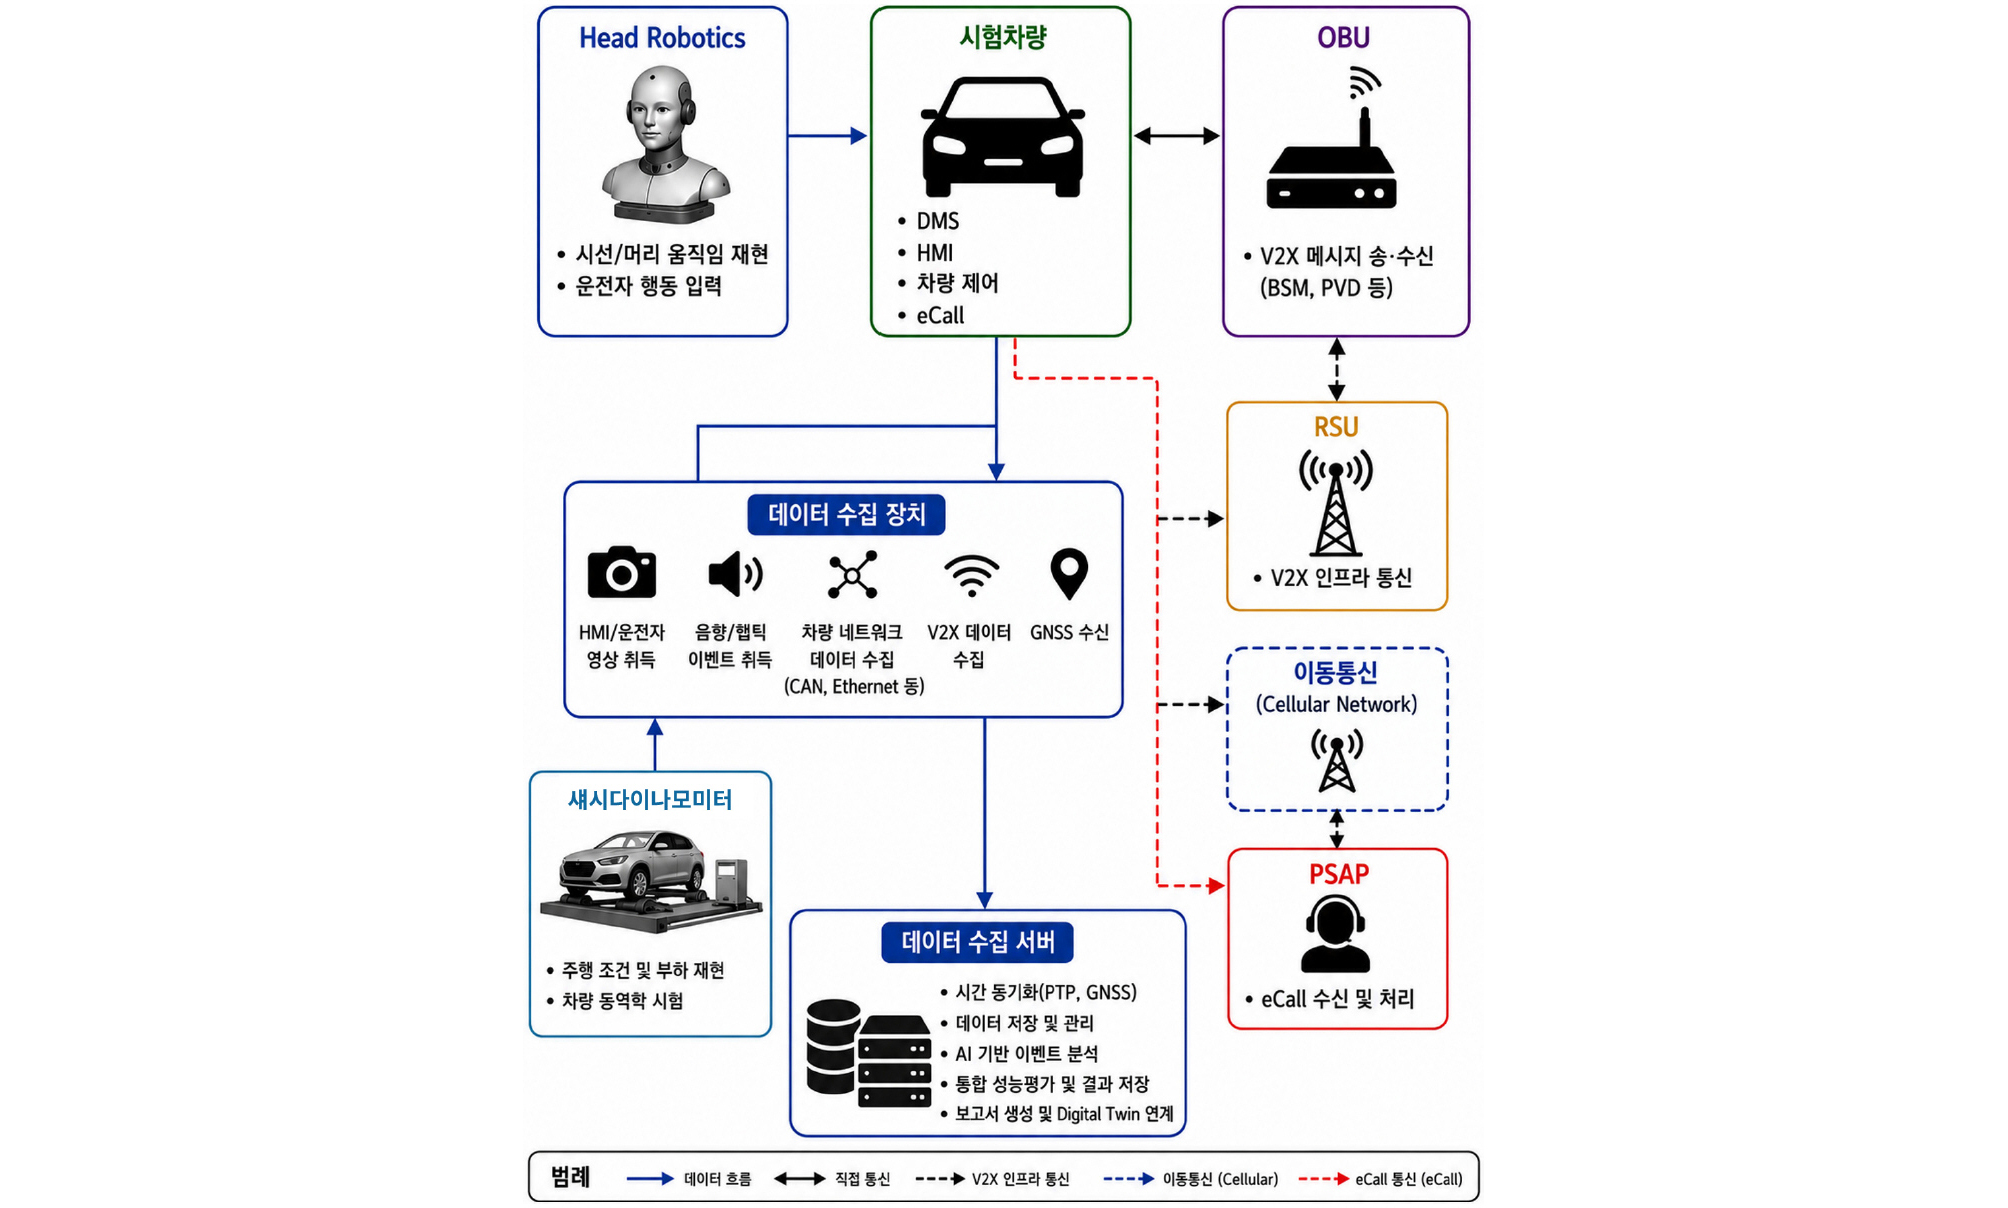
Table 6.
Test environment components
차량에서는 CAN, CAN FD, LIN, Automotive Ethernet 등의 차량 네트워크 데이터를 수집하며, V2X 통신장치에서는 BSM(Basic Safety Message) 및 PVD(Probe Vehicle Data) 등의 메시지를 수집한다.(4) 또한 차량 내부 HMI 영상과 운전자 반응 영상을 동시에 취득하여 AI 기반 이벤트 인식에 활용하도록 구성하였다.
수집된 모든 데이터는 PTP(Precision Time Protocol)와 GNSS(Global Navigation Satellite System)를 이용하여 동일한 시간 기준으로 동기화된다. 이후 AI 기반 차량 이벤트 인식부에서는 영상, 음향, 차량 네트워크 및 V2X 데이터를 통합 분석하여 차량 이벤트를 자동으로 인식하고, 의미 기반 이벤트 해석부와 제조사 독립형 이벤트 표준화부를 통해 공통 이벤트 모델(Common Event Model)로 변환한다. 생성된 통합 이벤트 체인은 V2X 통신 성능 평가부, eCall 기능 평가부 및 이상 원인 진단부에서 분석되며, 시험 결과는 데이터베이스에 저장되고 PDF, Excel, XML 및 JSON 형식의 보고서로 생성된다. 또한 저장된 이벤트 정보는 Digital Twin 환경에서 재현할 수 있도록 설계하였다. 향후 검증은 Table 7과 같이 실제 차량을 이용한 통합 성능평가를 통해 진행할 예정이다.
Table 7.
Future verification plan
먼저 Head Robotics 기반 운전자 행동 재현 기능을 이용하여 DMS의 운전자 상태 인식 기능을 확인하고, 이어서 V2X 위험 상황 시나리오에서 메시지 송·수신 과정과 차량의 안전 대응 절차를 검증할 계획이다. 이후 사고 상황을 가정한 시험 시나리오를 적용하여 eCall 기능의 동작 절차와 이벤트 연계성을 확인하고, 최종적으로 DMS, V2X 및 eCall 기능이 하나의 이벤트 체인으로 정상적으로 연계되는지를 검증할 예정이다.
또한 제안한 플랫폼은 UNECE WP.29, EU GSR2, Euro NCAP 및 KNCAP의 시험 항목을 반영한 다양한 시험 시나리오에 적용하여 활용 가능성을 검토할 계획이다.(1~3) 이를 통해 반복 가능한 시험 환경에서 제조사와 차량 기종과 관계없이 일관된 성능평가를 수행할 수 있는 통합 평가 플랫폼으로 확장하고, 향후 AI 기반 차량 안전성 평가 및 SDV(Software-Defined Vehicle) 검증 플랫폼으로 활용될 수 있을 것으로 기대된다.
6.2. Digital Twin 정합성(Fidelity) 평가
Digital Twin 기반 통합 성능평가 플랫폼의 활용성을 확보하기 위해서는 실제 차량 환경과 가상 환경 간의 정합성(Fidelity)을 정량적으로 검증할 필요가 있으며, 본 연구에서는 실제 차량 시험 결과와 Digital Twin 시뮬레이션 결과를 비교하여 정합성을 평가하는 방법을 제안한다.
실제 차량 시험과 Digital Twin 환경에서 생성되는 DMS, HMI, V2X 및 eCall 이벤트는 동일한 Common Event Model로 변환하고 Timestamp를 기준으로 정렬한다. 이를 통해 동일 시험 시나리오에 대한 이벤트 발생 여부, 이벤트 발생 시점 및 Event Chain의 순서를 비교하여 실제 환경과 Digital Twin 환경 간의 시간적·논리적 정합성을 평가한다.
정합성 평가는 Table 8과 같이 차량 동역학, DMS 이벤트, V2X 이벤트 및 eCall 이벤트를 대상으로 수행하며, 각 항목에 대한 오차와 이벤트 일치도를 분석한다. 또한 각 항목에 대한 구체적인 목표 수치 기준은 향후 시험 평가를 통해 설정한다.
Table 8.
Digital Twin fidelity evaluation metrics
7. 결 론
본 논문에서는 Head Robotics 기반 DMS·V2X·eCall 통합 성능평가를 위한 플랫폼 구조와 평가 방법을 설계하고, 이를 기반으로 시험환경 및 실차 검증 방안을 제시하였다. 기존의 차량 안전 기술 평가는 DMS, V2X 및 eCall 기능을 각각 독립적으로 평가하는 방식이 주를 이루어 실제 주행 환경에서 발생하는 연속적인 안전 이벤트와 시스템 간 상호 연계성을 충분히 분석하기 어려운 한계가 있었다. 이에 본 연구에서는 Head Robotics를 이용한 반복 가능한 운전자 행동 재현과 AI 기반 차량 이벤트 자동 인식 기술을 적용하여 다양한 차량 데이터를 통합적으로 분석할 수 있는 통합 성능평가 플랫폼을 제안하였다.
제안한 플랫폼은 시험 시나리오 관리, 멀티모달 데이터 취득, AI 기반 차량 이벤트 인식, 제조사 독립형 이벤트 표준화, 통합 이벤트 생성, V2X 통신 성능평가 및 Digital Twin 기반 시험 재현 기능을 포함하도록 설계하였다. 또한 DMS, V2X 및 eCall 기능을 하나의 이벤트 체인(Event Chain)으로 연계하여 시간 동기화 기반의 통합 성능평가가 가능하도록 플랫폼 구조를 구성하였다.
아울러 실제 차량 적용을 고려한 시험환경과 통합 시험 시나리오를 제시하고, 향후 Head Robotics 기반 반복 시험과 UNECE WP.29, EU GSR2, Euro NCAP 및 KNCAP 시험 기준을 적용한 실차 검증 계획을 수립하였다.(1~3) 이를 통해 제안한 플랫폼은 다양한 차량 및 제조사 환경에서 일관성 있는 통합 안전성 평가를 지원하고, 차량 안전 기술의 신뢰성 향상과 시험 자동화에 활용될 수 있을 것으로 기대된다. 또한 향후에는 AI 기반 차량 안전성 평가, SDV(Software-Defined Vehicle) 검증 및 Digital Twin 기반 차량 개발 환경으로 확장 가능한 통합 성능평가 플랫폼으로 활용될 수 있을 것으로 기대된다.
또한 Head Robotics만으로 재현하기 어려운 microsleep, 눈꺼풀 움직임 및 개인별 운전자 상태 특성에 대해서는 실제 운전자 데이터를 결합한 Hybrid 평가 방법을 제안함으로써, 로봇 기반 반복 시험의 재현성과 실제 운전자 기반 평가의 현실성을 상호 보완할 수 있도록 하였으며, Digital Twin 환경의 신뢰성을 확보하기 위하여 실제 차량 시험 결과와 시뮬레이션 결과를 비교하는 Fidelity 평가 방법을 제안하였다. 제안한 방법은 차량 동역학 재현 오차, 이벤트 발생 시점 오차, 이벤트 체인 일치도 및 시나리오 성공률을 기반으로 실제 환경과 가상 환경 간의 정합성을 정량적으로 평가할 수 있도록 구성하였다.
다만 본 연구는 통합 성능평가 플랫폼의 구조 및 평가 방법 설계와 시험환경 구성에 중점을 두었으며, 실제 차량을 이용한 정량적 성능 검증은 연구 범위에 포함하지 않았다. 향후 연구에서는 제안한 시험환경을 기반으로 DMS 운전자 상태 인식 정확도, V2X 메시지 송수신 성공률 및 통신 지연시간, eCall 동작 성공률 및 MSD 전송시간, 그리고 DMS·V2X·eCall 간 이벤트 연계시간 등을 정량적으로 측정하여 제안한 플랫폼의 유효성과 재현성을 검증할 예정이다.